


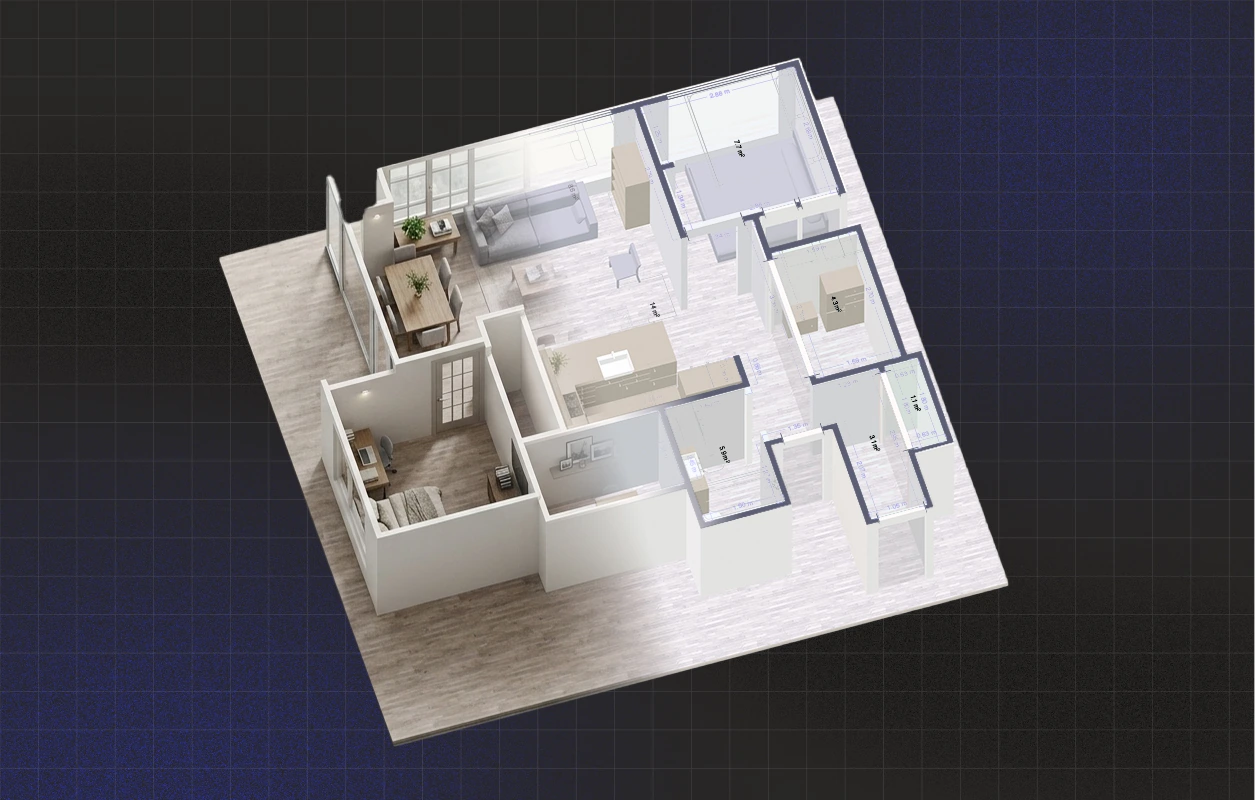
Un vistazo a los algoritmos que convierten unos minutos caminando por un espacio en un plano de planta medible y editable.
La parte costosa de medir un espacio a mano es el tiempo. Cinta métrica, papel cuadriculado, notas cuidadosas y luego redibujar en CAD al volver a la oficina. Requiere paciencia y casi siempre una segunda visita para tomar la medida que olvidaste.
Con Polycam, recorres el espacio con tu teléfono y obtienes un plano de planta limpio, etiquetado y medible en minutos. Hay mucha magia de ingeniería entre ambos puntos. Los sensores del teléfono nos proporcionan un montón de datos espaciales brutos: geometría, color y una idea aproximada de dónde están las paredes. Pero esa lectura inicial no es un plano de planta. Las paredes no están del todo rectas y las habitaciones no están detectadas ni etiquetadas. Cerrar esa brecha es donde reside la ingeniería de Polycam.
Paso 1: La base
Antes de que Polycam pueda hacer algo con un escaneo, necesita saber dónde están las paredes. Ese primer paso comienza con una herramienta que Apple integra en los iPhone más recientes, llamada RoomPlan.
Primero, dos conceptos clave. LiDAR es el sensor de profundidad integrado en el iPhone 12 Pro y modelos posteriores. Emite pulsos de luz invisibles y calcula el tiempo que tarda cada uno en rebotar. A medida que camina, el teléfono genera una nube de puntos: la estancia recreada como una densa nube de diminutos puntos 3D.
Por sí sola, una nube de puntos no reconoce qué es una pared. RoomPlan procesa esos puntos mediante redes neuronales entrenadas con modelos de estancias y genera una lista preliminar de paredes, puertas, ventanas, aberturas y mobiliario, junto con su ubicación y dimensiones. Es un primer procesamiento rápido, ejecutado en dispositivos comunes, razón por la cual construimos sobre esta tecnología en lugar de desarrollarla desde cero.
¿Quieres saber qué sucede cuando tu teléfono no tiene LiDAR o no es un dispositivo Apple? La función de planos de planta sin LiDAR llegará pronto. Hemos estado desarrollando nuestras propias redes neuronales para reemplazar tanto el LiDAR como RoomPlan de una sola vez.
Paso 2: Pasos de posprocesamiento de Polycam
Todo lo que se detalla a continuación es obra de nuestro equipo, diseñado para convertir la salida bruta de tu teléfono en un plano de planta real. Hay seis algoritmos que se ejecutan en secuencia.
1. Detección del color de las paredes
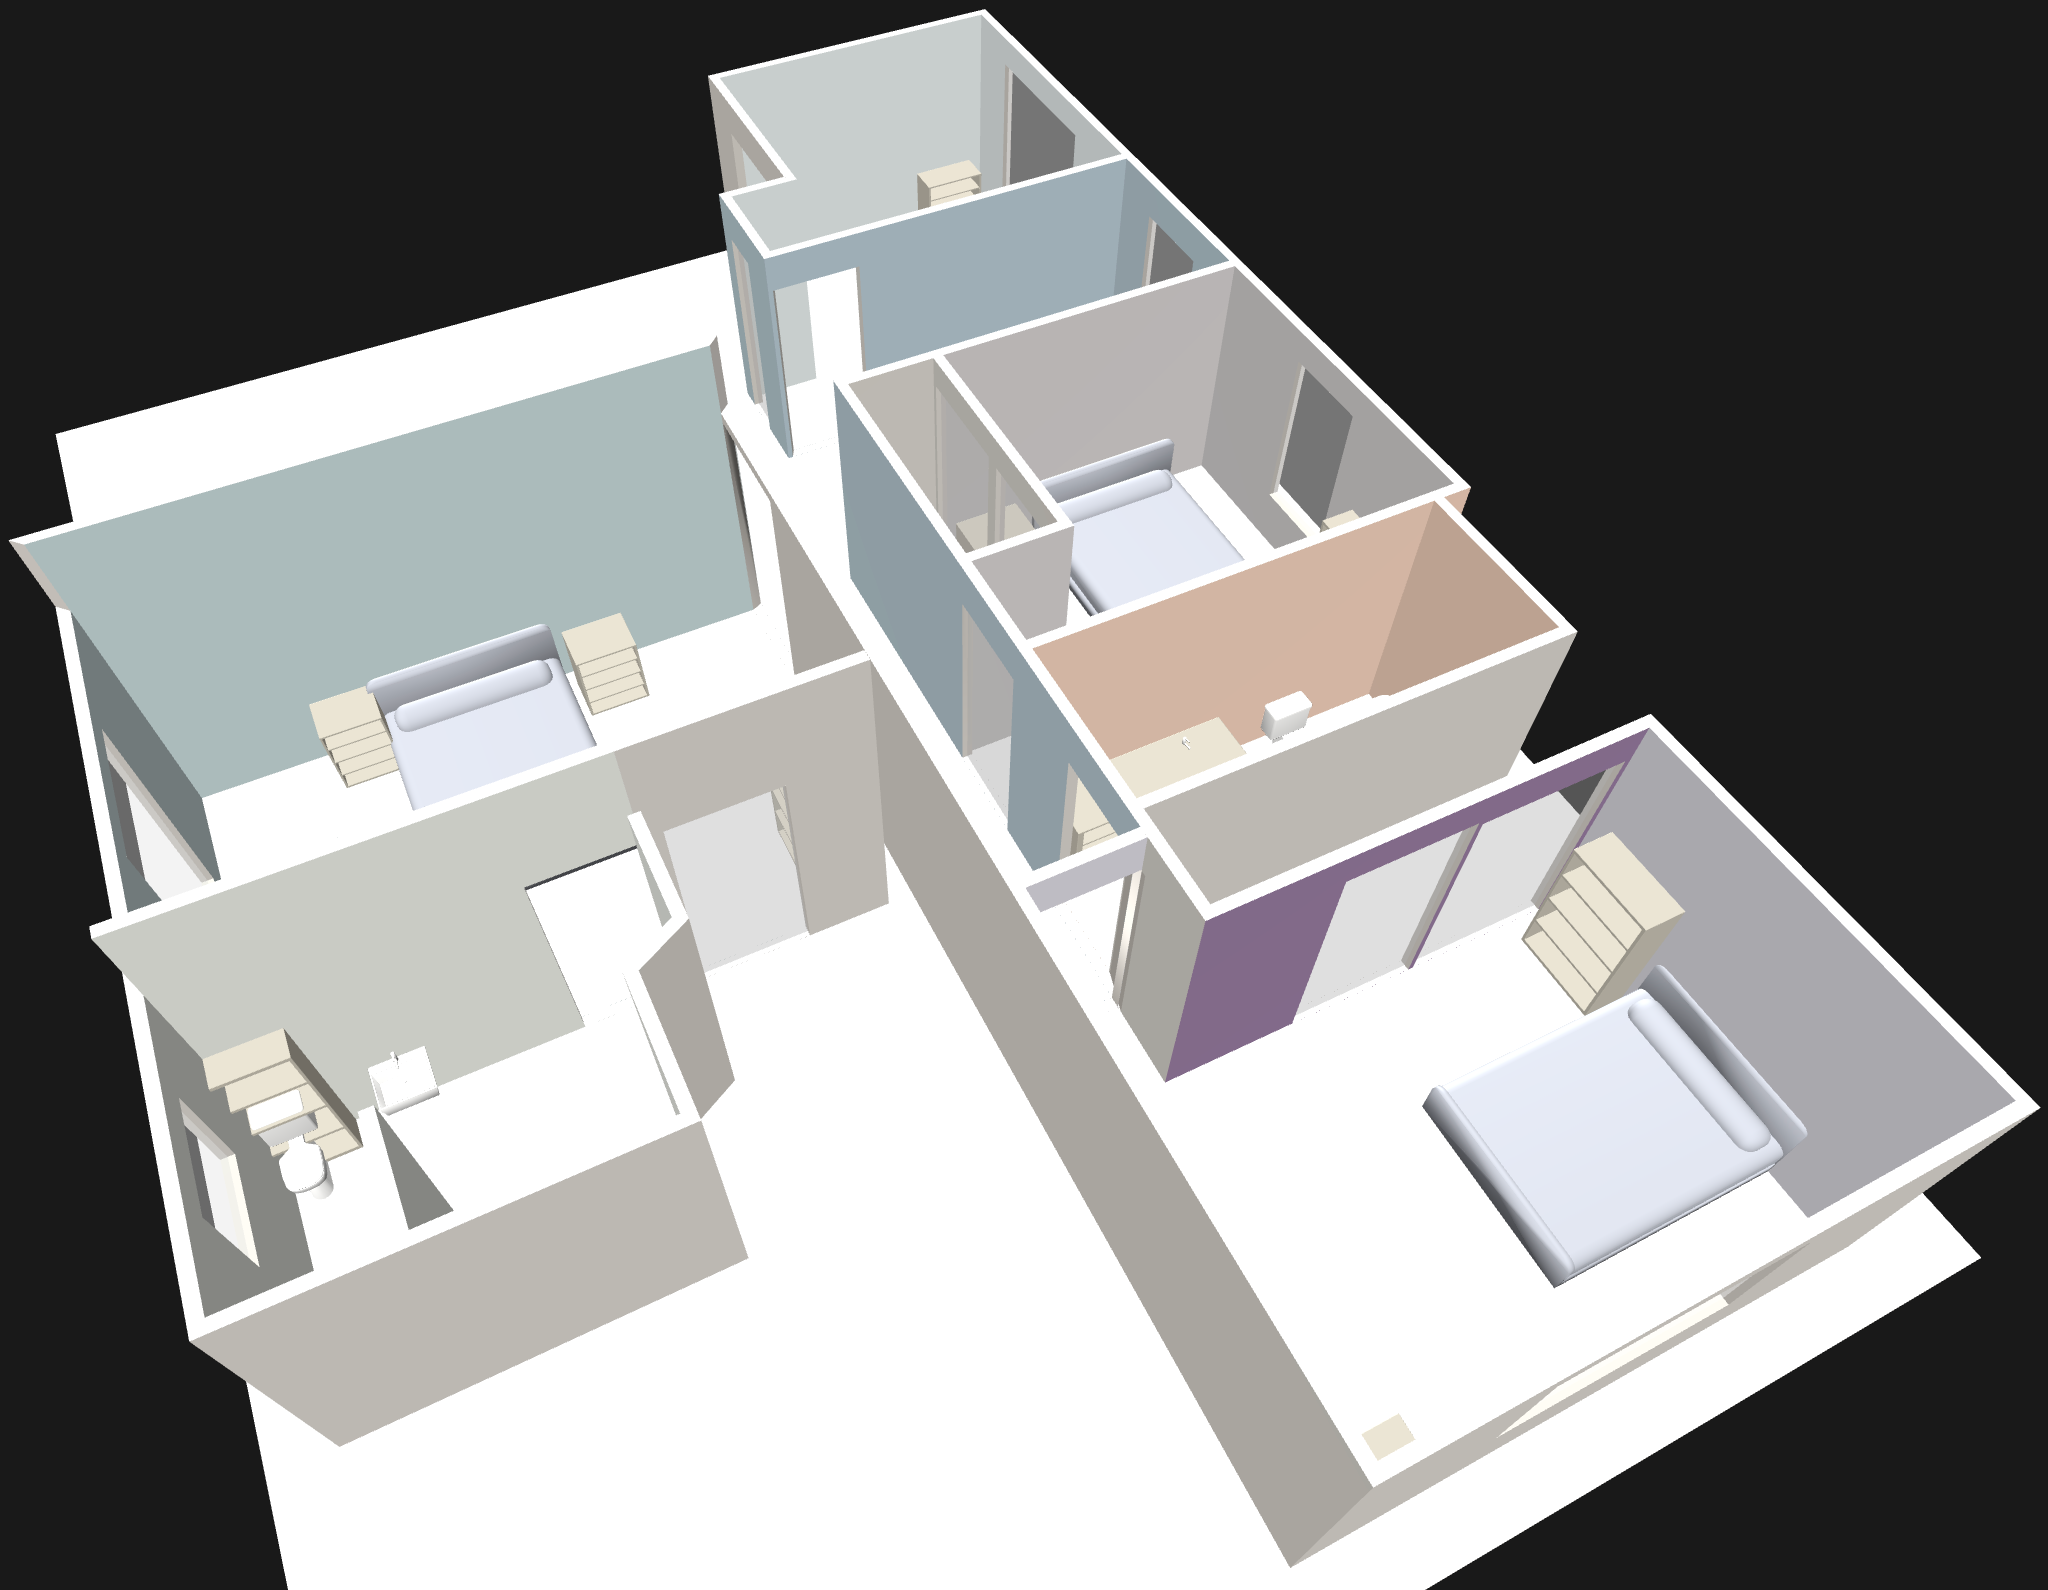
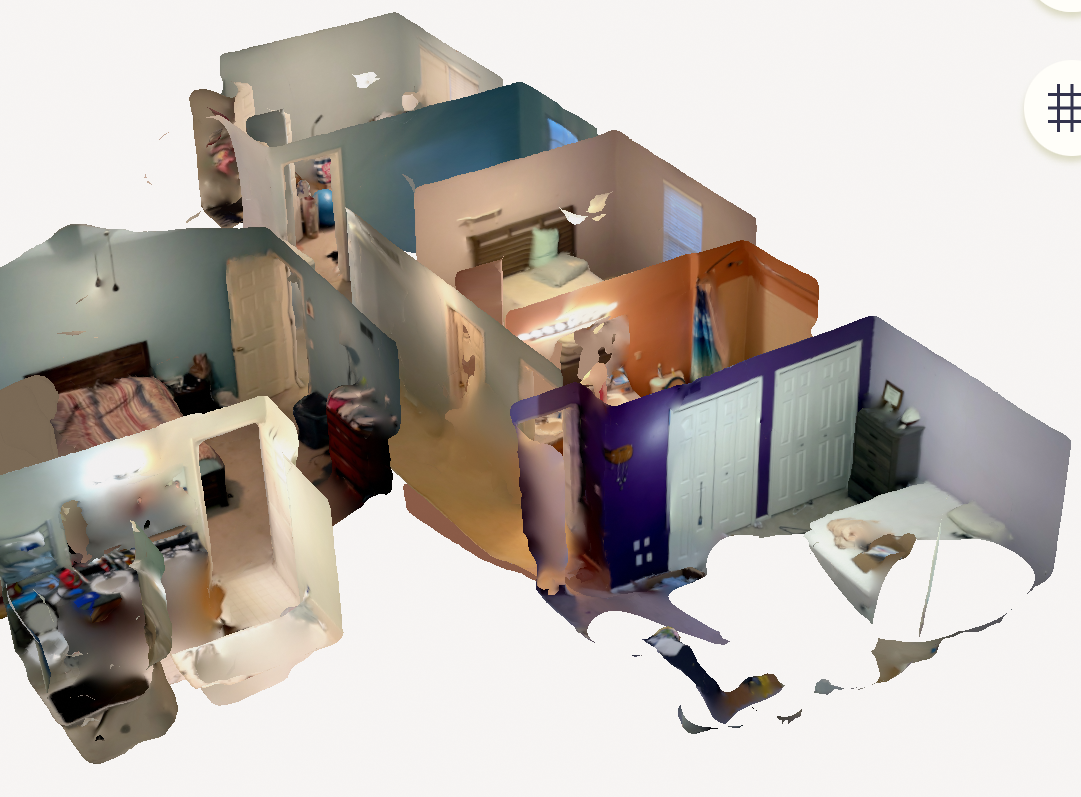
RoomPlan no detecta el color de las paredes, y el teléfono aplica su propio balance de blancos en cada foto, alterando los tonos de forma impredecible. Corregimos estas variaciones para que el plano refleje el espacio real en lugar de una estructura alámbrica gris, manteniendo los colores auténticos frente a las condiciones de iluminación.
Cómo funciona: Utilizamos la profundidad, el ángulo de la cámara y otra geometría para obtener una referencia de blanco fiable del techo, y luego corregimos cada pared en función de ella. Mientras escaneas, tu teléfono captura fotos fijas que llamamos fotogramas clave. Para cada pared, seleccionamos las fotos que mejor la captan, muestreamos sus colores a través de una cuadrícula y usamos el techo como referencia de "esto debería ser blanco" para deshacer el balance de blancos del teléfono. Equilibramos los fotogramas para que coincidan entre sí, descartamos las muestras que son claramente sombras o reflejos en lugar de pintura, y calculamos el promedio de lo que queda. Luego, calibramos con muestras de pintura reales para que el resultado coincida con los colores auténticos y lo guardamos en el modelo 3D. Cada pared puede tener un color diferente en cada lado, por lo que la pintura puede cambiar correctamente de una habitación a otra.
2. Alineación de paredes
Los escaneos LiDAR presentan deriva. Las paredes que son perfectamente rectas en la vida real pueden salir ligeramente torcidas porque, a medida que tu teléfono se mueve por un espacio, realiza miles de pequeñas mediciones y rastrea constantemente su propia posición. Cada una de esas lecturas tiene un pequeño margen de error: errores menores en las mediciones LiDAR, errores en el seguimiento, un poco de desenfoque por movimiento. Nada de esto importa por sí solo. Pero, a lo largo de un escaneo completo, esos pequeños errores se acumulan y una pared que debería ser recta como una regla termina ligeramente curvada. Los edificios siguen reglas. La mayoría de las paredes se encuentran en ángulos rectos y son paralelas entre sí. El algoritmo encuentra la orientación dominante del edificio, rota todo el escaneo para alinearlo con ella y ajusta las paredes que están cerca de la horizontal o vertical para que queden perfectamente cuadradas. Lo hace con cuidado, optimizando las posiciones de las paredes para que el movimiento total desde el principio hasta el final sea lo más pequeño posible. Las paredes verdaderamente inclinadas (ventanas mirador, ese pasillo extraño) se dejan intactas, y los objetos se ajustan a ángulos limpios por separado.

3. Búsqueda y clasificación de habitaciones
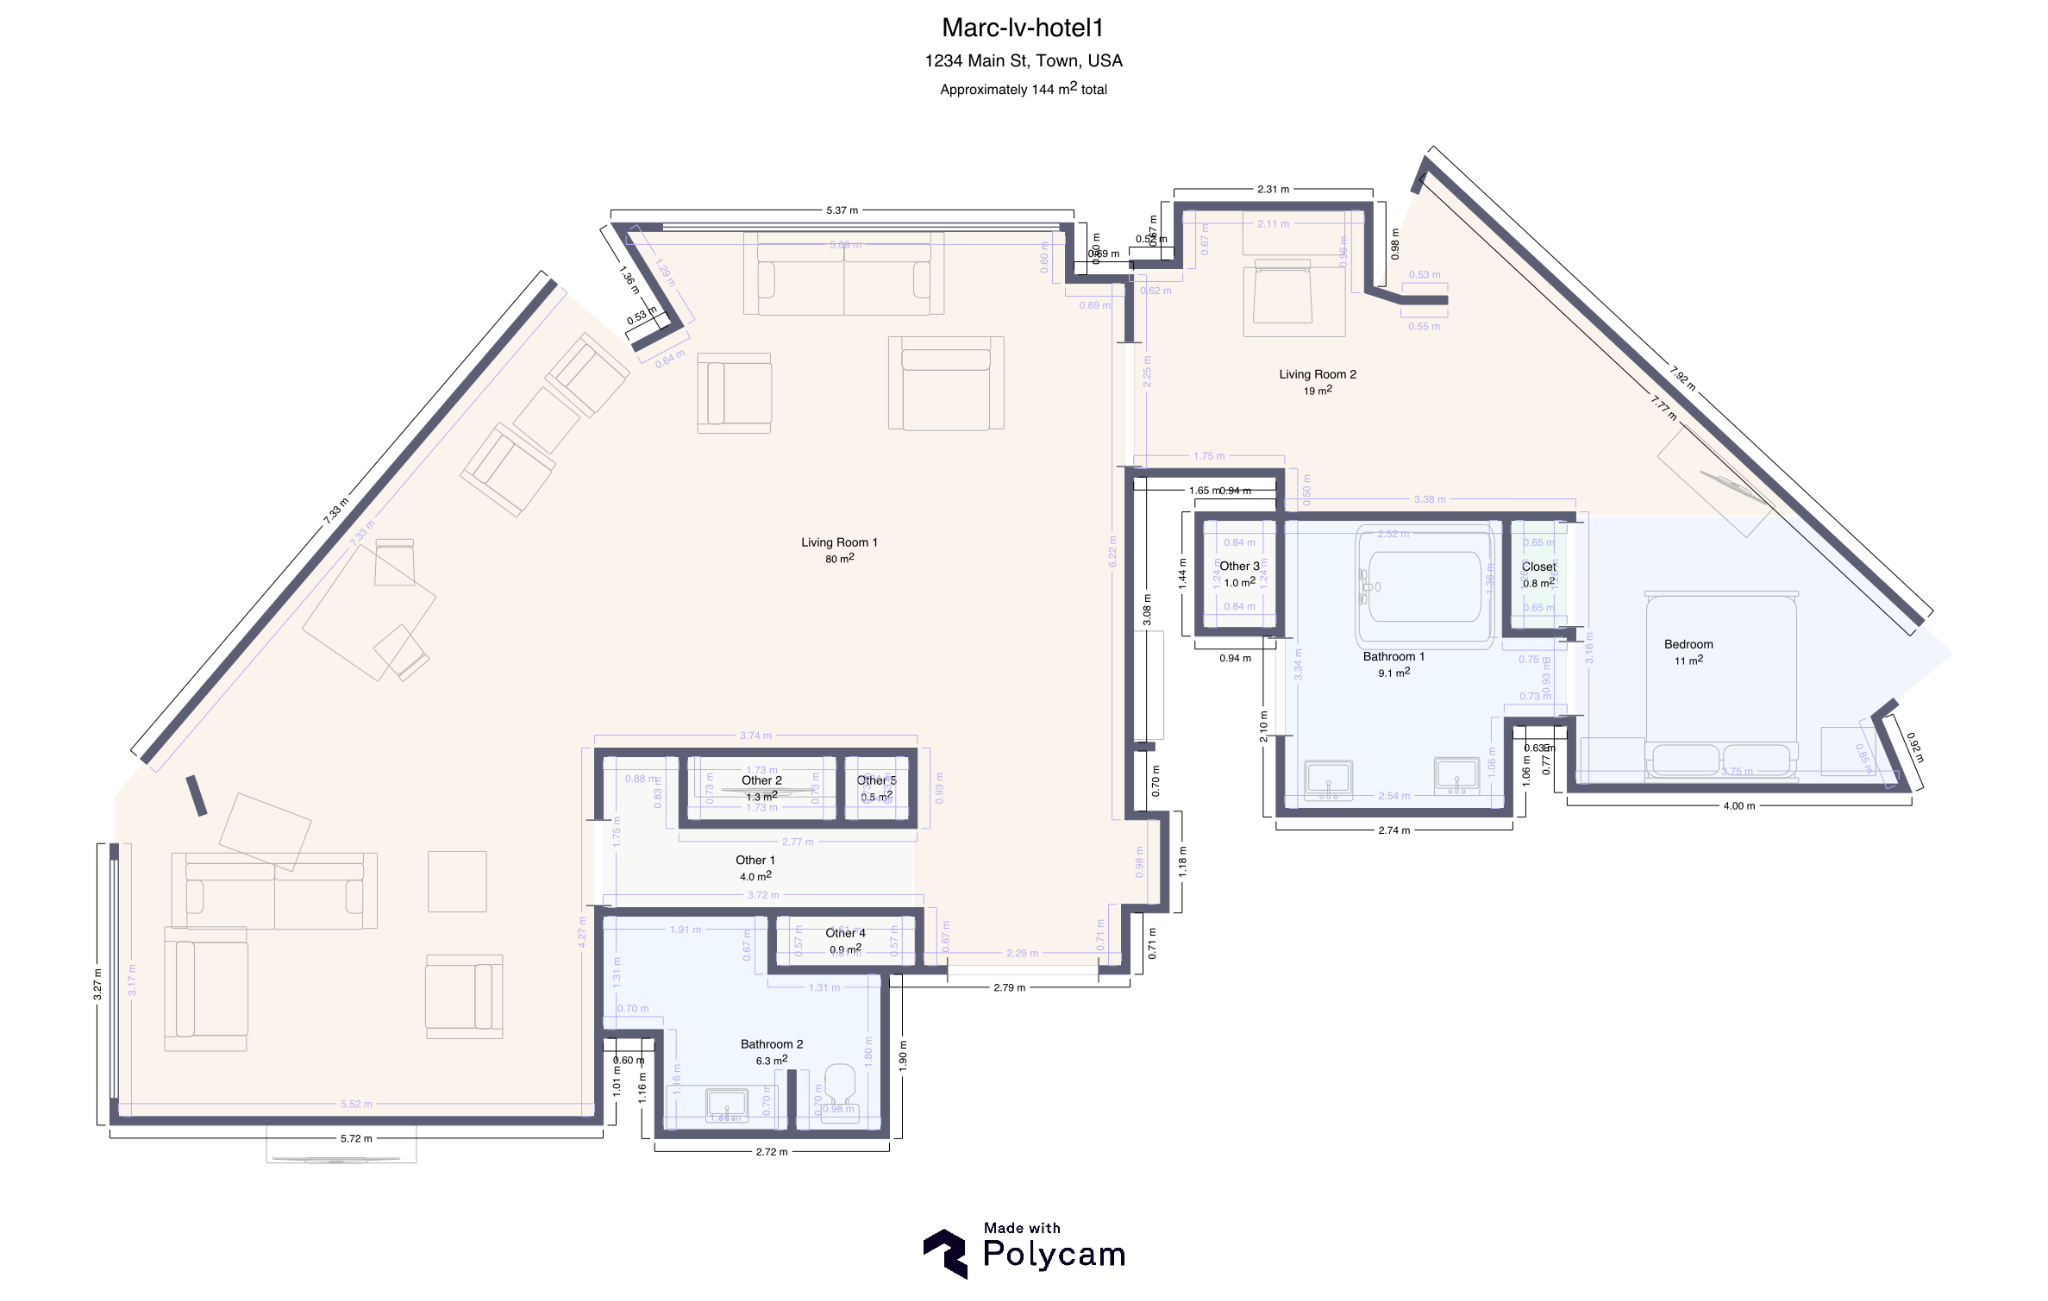
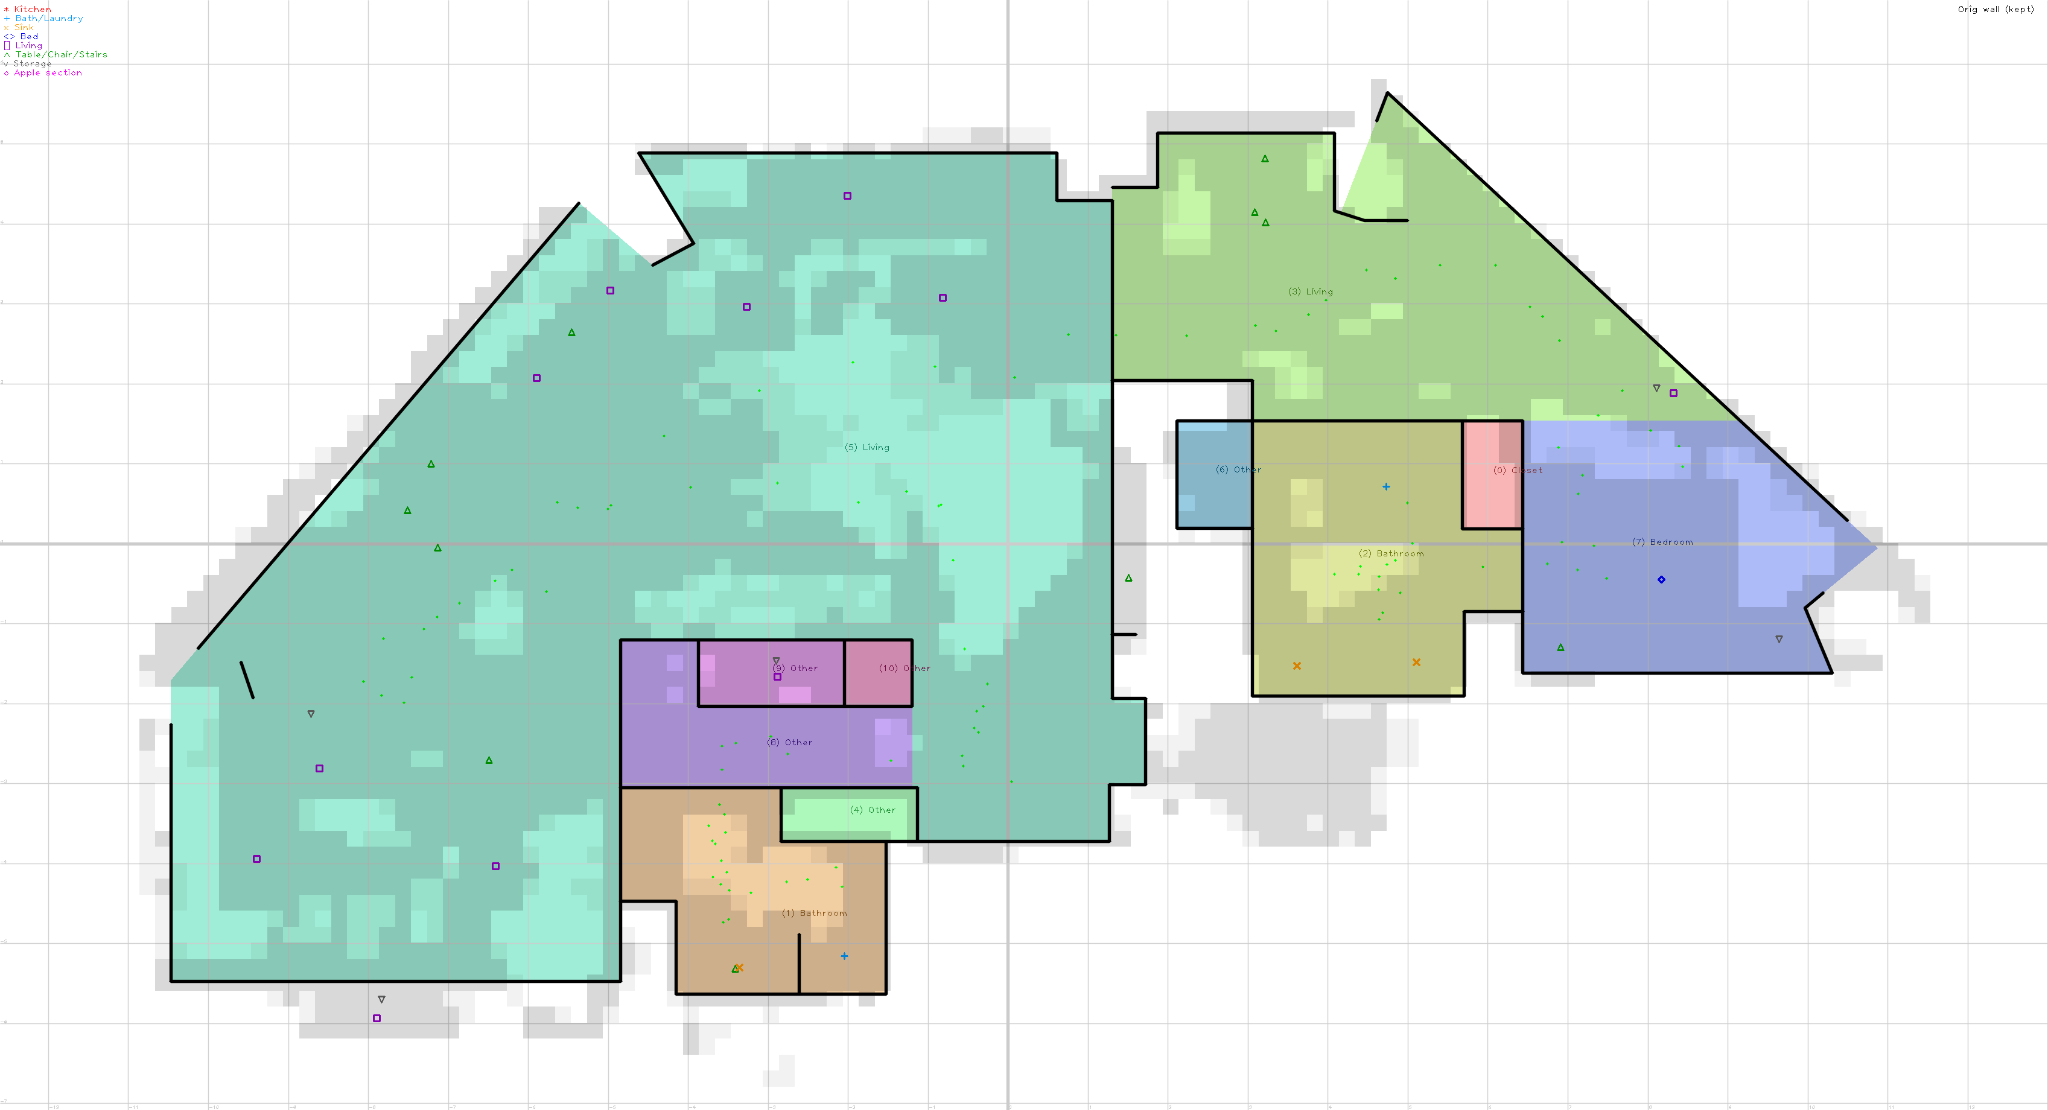
RoomPlan entrega una lista básica de paredes e indicios ocasionales sobre las estancias (sin delimitar sus límites). No distingue dónde termina la cocina y comienza el pasillo, y los métodos publicados eran demasiado lentos para entornos de producción. Desarrollamos nuestro propio sistema para clasificar e identificar cada estancia. Esto hace que un plano sea verdaderamente funcional y sustenta todo el procesamiento posterior: cálculo de superficies por zona, edición por estancias e informes.
Funcionamiento en tres fases:
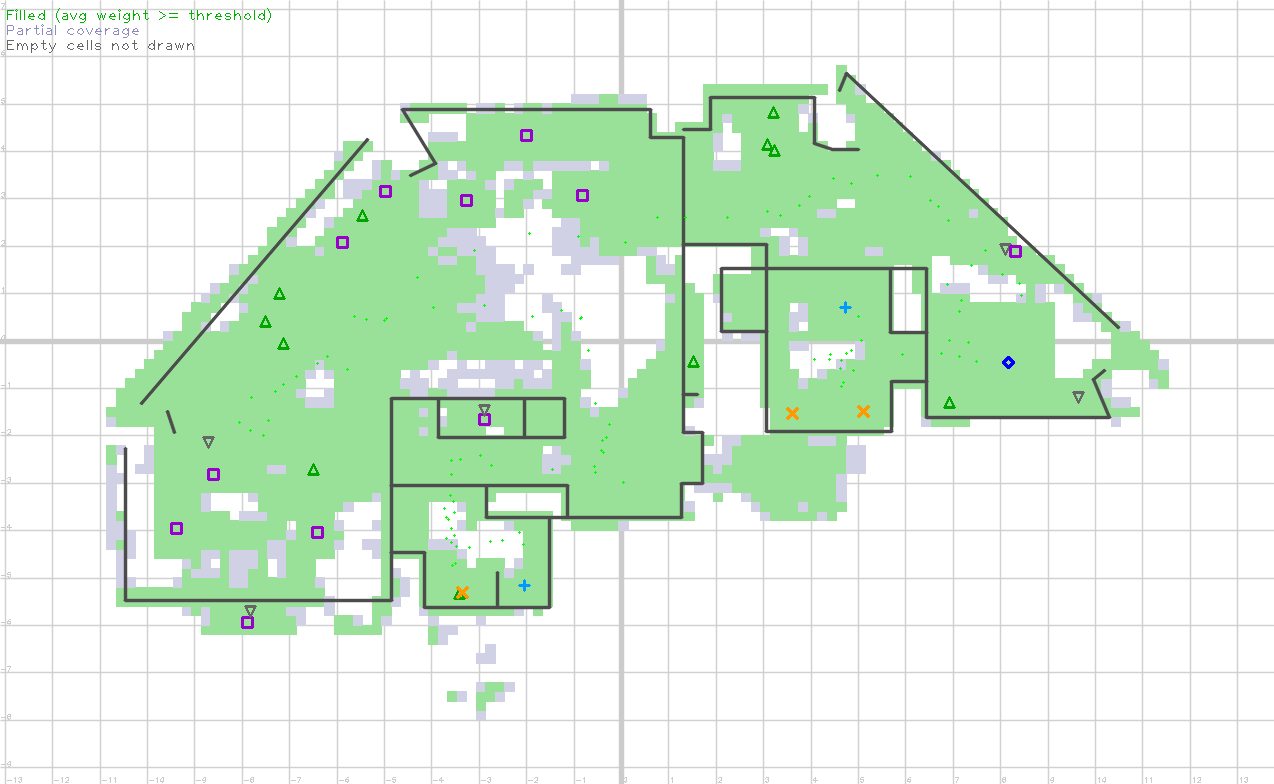
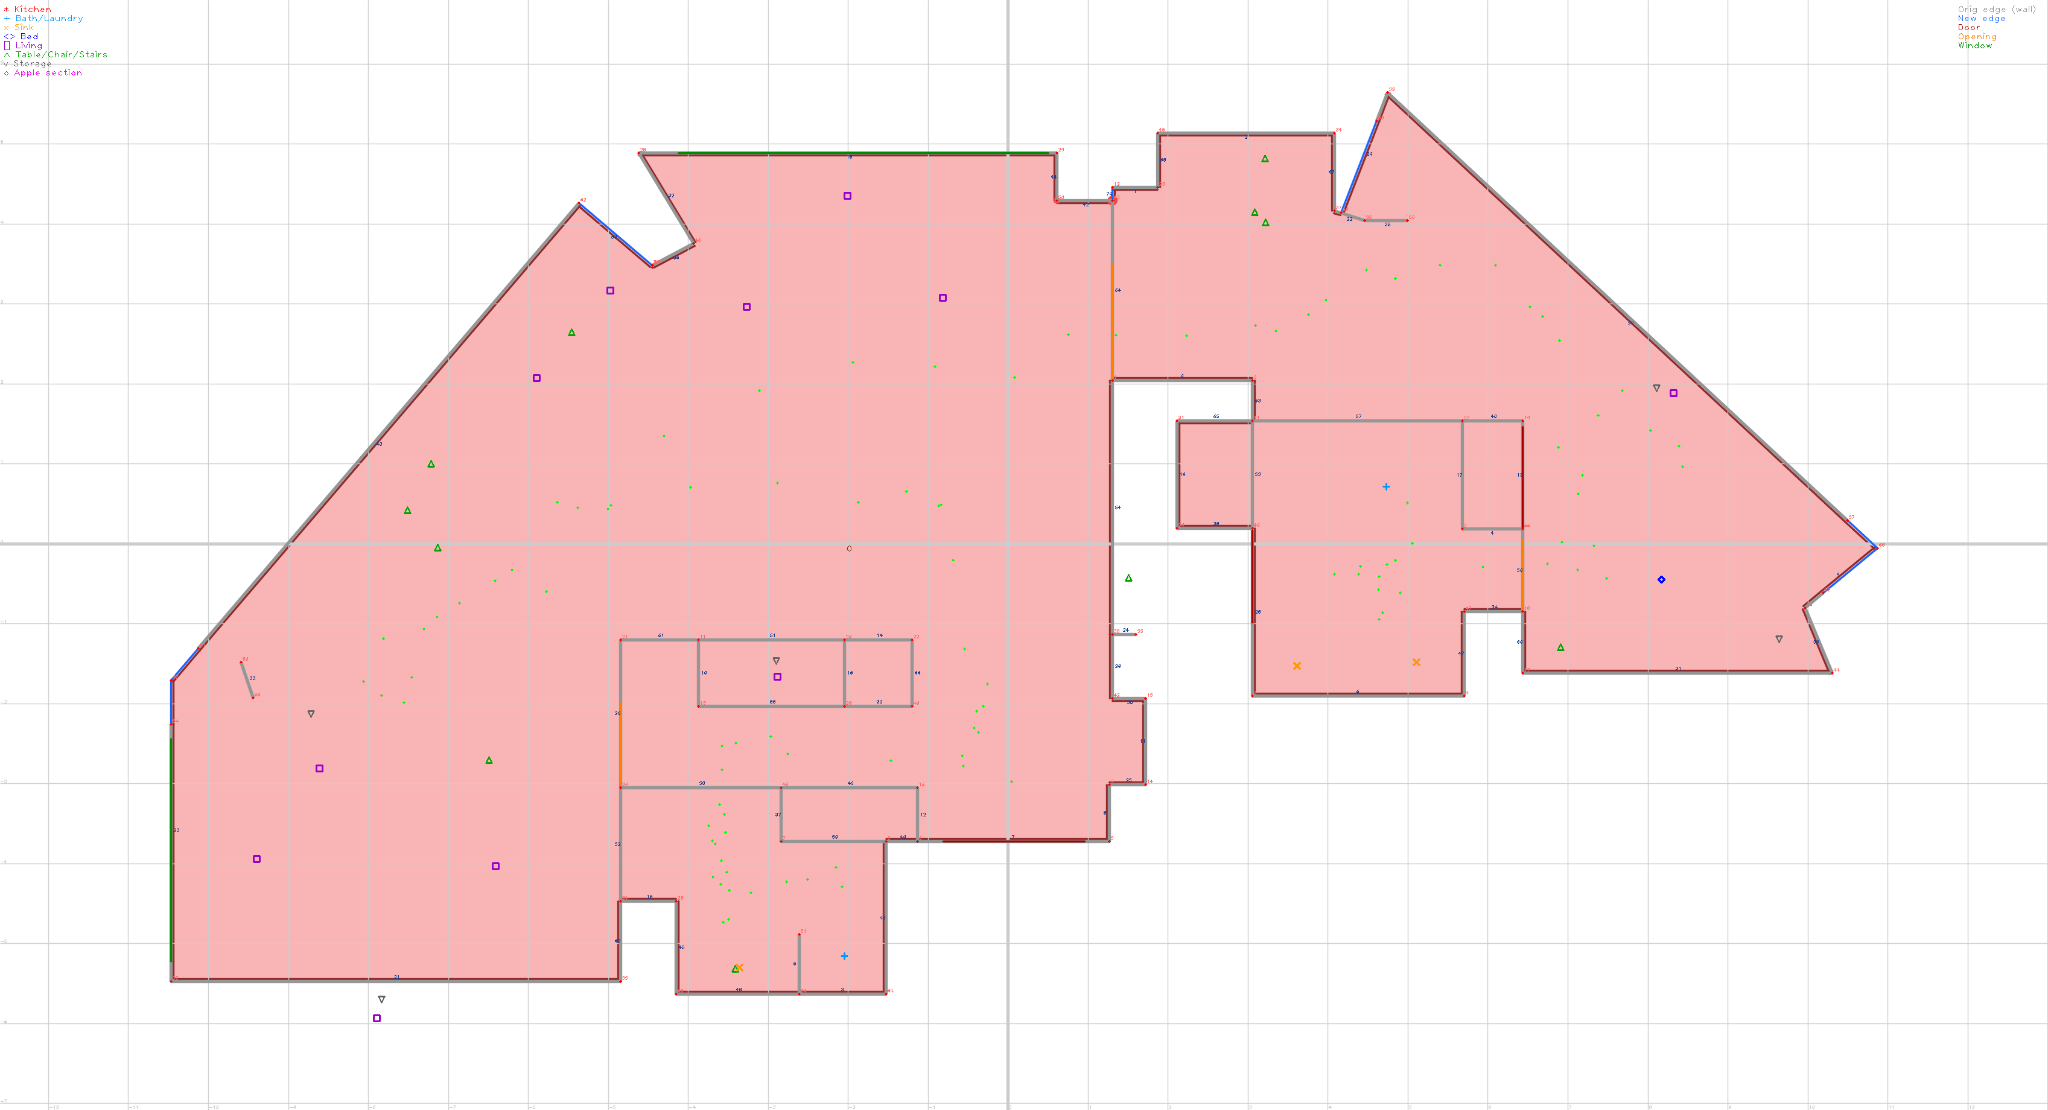
Primero, se genera el mapa. Las paredes se trazan en un diagrama cenital: cada pared actúa como una arista y cada intersección como un vértice. Este mapa de conexiones, junto con los objetos y las posiciones de los fotogramas clave del escaneo, constituye la base del procesamiento.
Fase uno: trazado del perímetro exterior del edificio. Imagine el escaneo como un conjunto de fragmentos de pared dispersos en el suelo; a continuación, imagine una película retráctil envolviéndolos hasta ceñirse firmemente contra las paredes exteriores, adaptándose a cada rincón y esquina. Ese contorno define el límite de la edificación. Dado que los escaneos reales pueden presentar discontinuidades, solemos fusionar varios contornos independientes en un perímetro definido y uniforme, cerrando los espacios vacíos del escaneo.
Fase dos: división del interior en estancias. Las habitaciones completamente delimitadas por paredes se procesan primero, ya que cualquier perímetro cerrado constituye claramente una estancia. El mayor reto reside en los espacios abiertos: habitaciones integradas con pasillos o áreas definidas más por el mobiliario que por los cerramientos. En estos casos, deducimos los límites ausentes tomando como referencia los objetos y las paredes conectadas, descartando cualquier área demasiado reducida para considerarse una estancia.
Fase tres: identificación y asignación de estancias. Se clasifica cada espacio en función de su contenido. Los elementos detectados determinan el tipo de estancia al que corresponden: un inodoro apunta de manera concluyente a un baño; una placa de cocina, a una cocina. Salvo en los casos específicos que se detallan a continuación, se asigna la categoría con mayor puntuación.
Dos factores pueden anular esa votación. Primero, los objetos disonantes: en el raro caso de que una habitación contenga elementos que no combinan, como una lavadora junto a un horno, los votos no suman una habitación real y la etiquetamos como "otro". Segundo, la geometría: un espacio puede obtener la puntuación más alta como "cocina", pero la forma debe coincidir. Un armario debe ser pequeño (aunque uno un poco más grande junto a un dormitorio es aceptable) y un pasillo debe tener forma de camino, estrecho en su dimensión menor y potencialmente más largo en la otra. Cuando la forma contradice la etiqueta, la forma prevalece.
4. Detección de suelo y techo
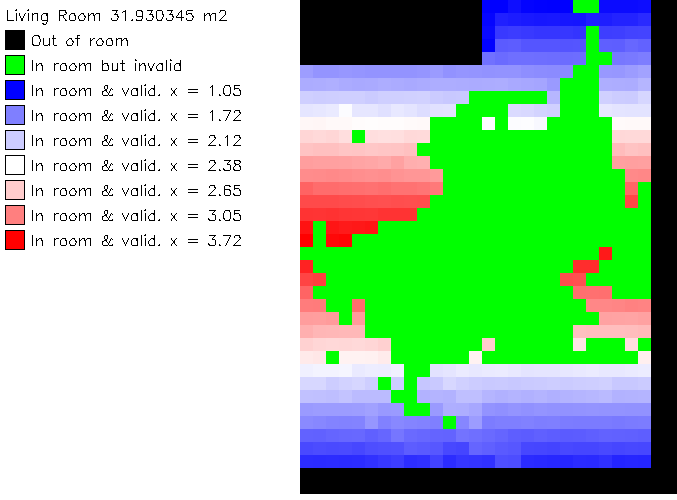
Es común asumir que un edificio cuenta con un suelo completamente plano a una única cota. En la realidad, las construcciones presentan salones a distinto nivel, desniveles, entreplantas y varias alturas. Calculamos cada cota por separado para que los espacios de varios niveles y alturas se representen con total precisión sin aplanarse, manteniendo cada estancia como un elemento independiente y editable.
Cómo funciona: Calculamos la cota del suelo de cada estancia de forma independiente a partir de los puntos LiDAR del pavimento. Luego ajustamos las áreas adyacentes para que las estancias situadas al mismo nivel compartan una cota continua, evitando desniveles artificiales en el plano. Una vez fijada la altura del suelo, alineamos la base del mobiliario con respecto a ella para que los objetos se apoyen correctamente, sin quedar suspendidos ni hundidos.
Los techos funcionan de manera similar, con una particularidad. En lugar de ajustar una altura única, acumulamos los puntos del techo en una cuadrícula, probamos varias formas posibles de techo y conservamos la que mejor se ajuste a los datos. A menudo es un techo plano. A veces es una forma en "A", como un techo abovedado o un desván inclinado.
Un detalle del mundo real: las personas suelen capturar bien los suelos simplemente escaneando de forma normal, por lo que las alturas del suelo son fiables. Los techos son más difíciles porque la gente no mira hacia arriba tanto, lo que deja huecos en los datos del techo. Si desea un techo más preciso, incline su teléfono hacia arriba de vez en cuando para capturar secciones grandes a medida que avanza, pero no apunte directamente hacia arriba ni lo mantenga ahí.
5. Depuración y ajuste de objetos
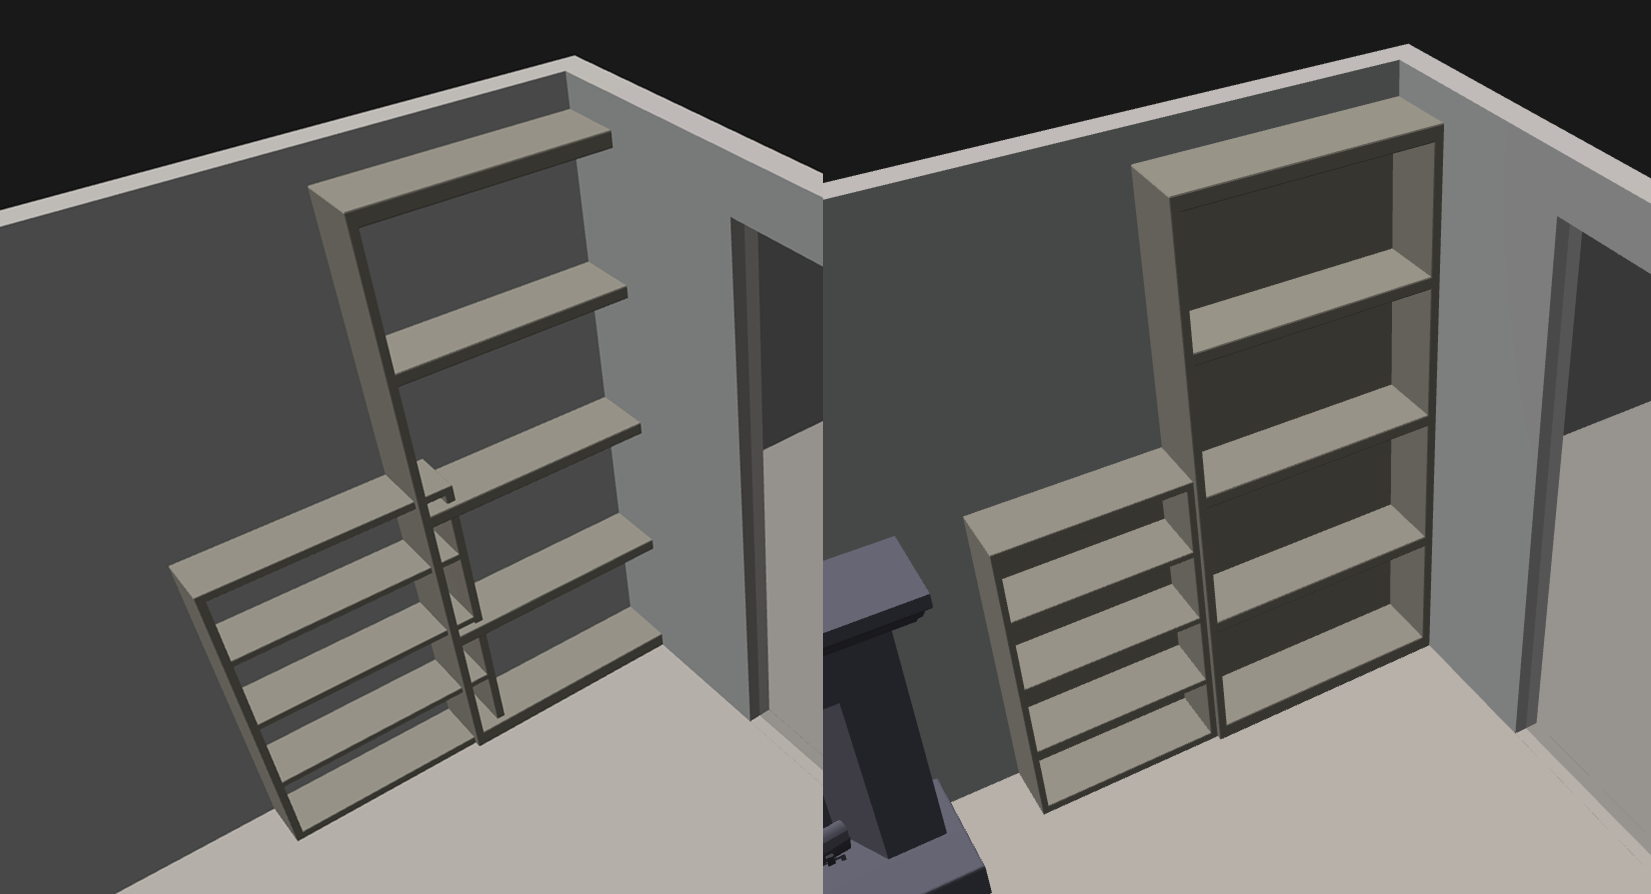
La detección de objetos de RoomPlan es buena, pero a menudo los objetos atraviesan las paredes o se superponen entre sí. Limpiamos eso para que sus muebles se ubiquen donde realmente están y el plano se lea como la habitación real en lugar de una colisión de cajas.
Corregimos dónde los objetos se cruzan con las paredes, ajustándolos para que queden al ras de la superficie cuando están cerca, y recortamos los objetos que se superponen a otros en 3D. Cuando dos se superponen, uno debe ceder: los accesorios y electrodomésticos están protegidos, mientras que elementos menos críticos, como el almacenamiento, se reducen para dejar espacio. Y cuando RoomPlan interpreta una lavadora y una secadora contiguas como un solo objeto compacto, las separamos en dos, porque un lavadero debe parecer un lavadero.
6. Ubicación y orientación de brújula
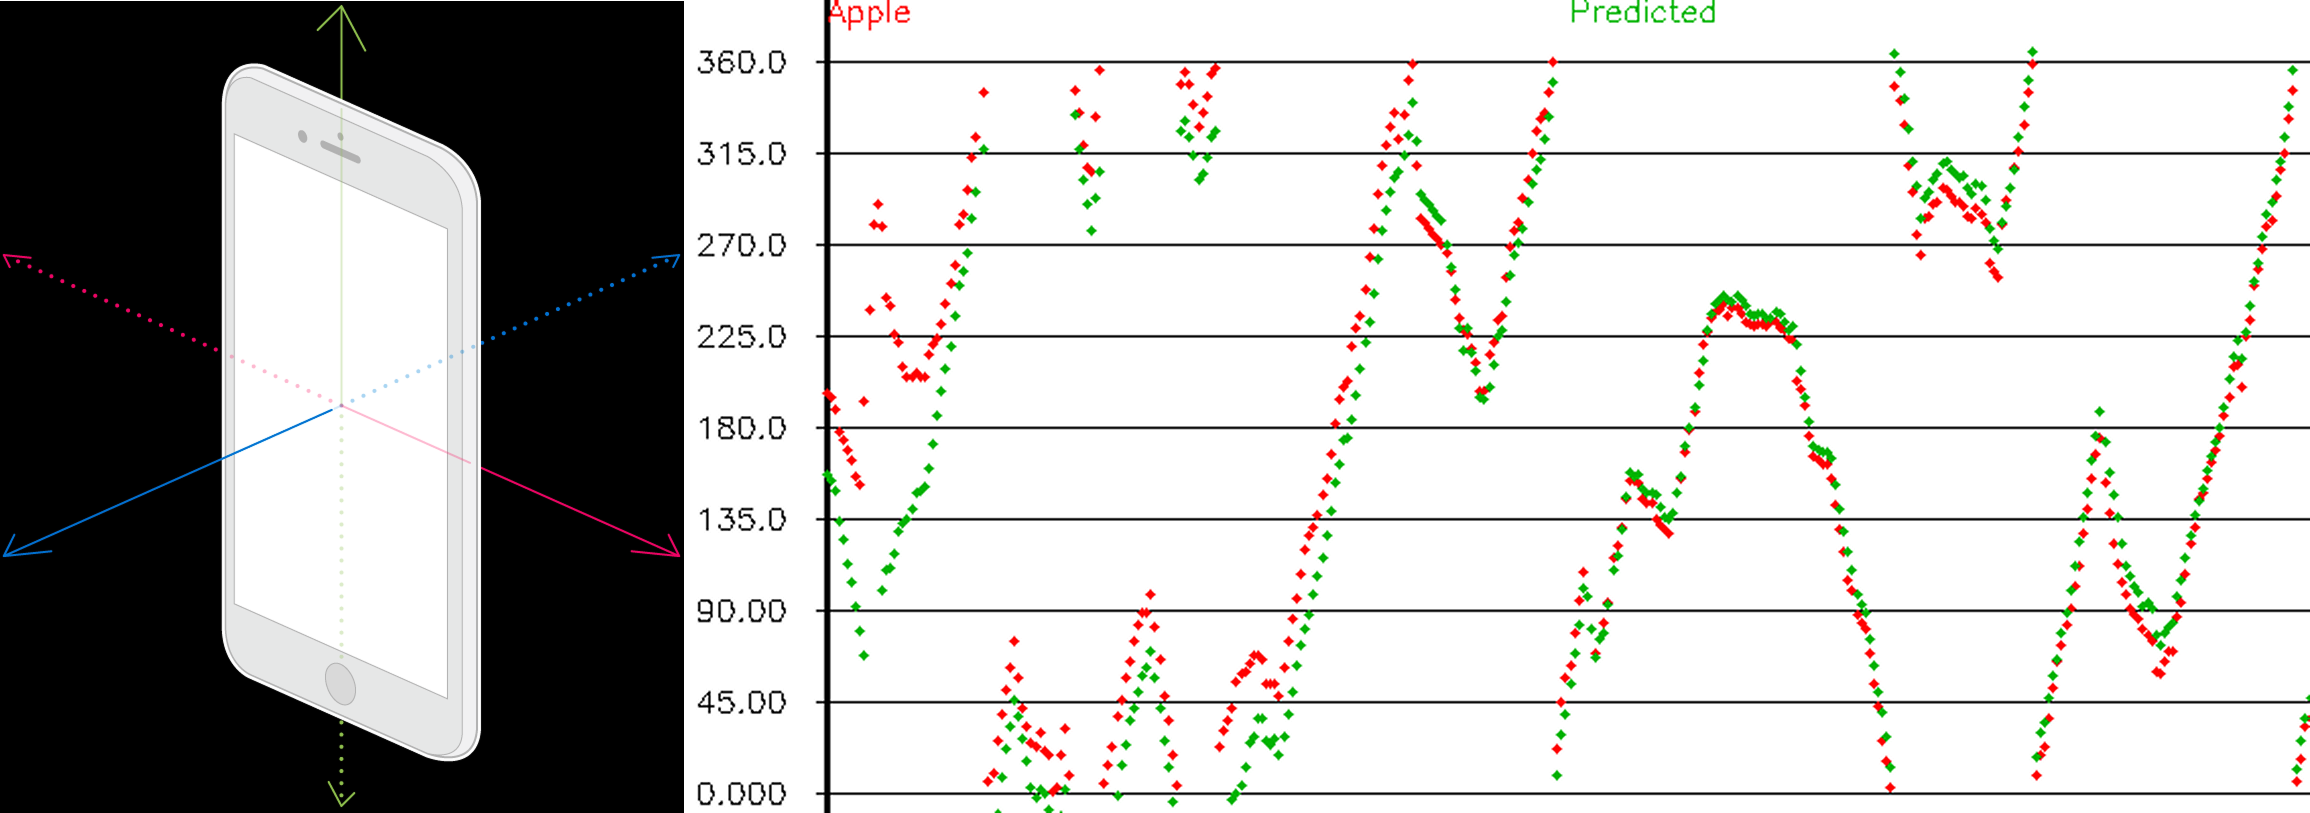
Un plano de planta sin orientación hacia el norte genera complicaciones inmediatas al coordinarse con un plano de situación o un estudio de asoleamiento. Además, los datos de geolocalización de los teléfonos pueden ser inestables: cambian de satélite GPS durante el escaneo y cada transición puede introducir desplazamientos en la posición registrada. Determinamos el norte geográfico exacto para que el plano se alinee con precisión en el entorno real desde el primer momento en que se integre con otros documentos.
Cómo funciona: cada fotograma clave lleva su propia lectura de GPS (latitud, longitud y altitud) además de su propia orientación de brújula. Por sí solos, ninguno es suficiente. Los puntos GPS saltan a medida que el teléfono cambia de satélite y las orientaciones tienen ruido. Por lo tanto, en lugar de confiar en una sola lectura, tratamos todo el conjunto como una optimización: hacemos coincidir la cadena de puntos GPS con el lugar donde el escaneo estima que usted estaba, utilizamos las orientaciones como otra señal y procesamos los saltos y valores atípicos para determinar la dirección en la que tenemos confianza.
Paso 3: Exportación
Tras seis pasos, tiene un modelo limpio y ahora es suyo para usarlo. Expórtelo según su flujo de trabajo: 3D, o un plano 2D como PNG, PDF, SVG o DXF para CAD, además de informes de pies cuadrados y CSV.
Antes de exportar, el Editor de Planos de Planta realiza dos tareas. La primera es verificar nuestro trabajo: mueva paredes en 2D y observe cómo el 3D sigue el cambio, o superponga sus ediciones sobre el escaneo original para confirmar medidas y corregir cualquier error de la IA. La segunda es personalizarlo: dibuje lo que aún no está ahí, como una pared que planea demoler o una ampliación que está presupuestando. Como todo es un solo modelo, una corrección en un lugar se refleja en todas partes. Pronto, también podrá escanear en Android y iPhones sin LiDAR, para que muchas más personas puedan apuntar con un teléfono a una habitación y obtener un plano.
Puntos clave
Estos algoritmos son complejos por razones que no se aprecian en el plano final. El ajuste de color es un objetivo móvil, ya que la iluminación y la exposición cambian entre fotogramas clave. Identificar habitaciones implica deducir dónde deberían estar las paredes cuando el escaneo no las detectó, sin una clave de respuestas para verificar. La orientación de la brújula debe mantenerse estable aunque el teléfono cambie de satélite durante el escaneo. Y todo esto funciona con escaneos realizados en menos de cinco minutos por alguien que simplemente camina por el espacio, sin necesidad de habilidades especiales.
El resultado es un escaneo telefónico limpio, etiquetado y medible. La captura toma minutos, el procesamiento posterior segundos, y todo ocurre en el dispositivo, por lo que el plano está listo para entregarse a un cliente o equipo casi de inmediato. La innovación no es un algoritmo único, sino la secuencia de seis de ellos trabajando para cerrar la brecha entre "el teléfono vio una habitación" y "aquí tienes un plano sobre el cual puedes construir".
Hoy, esto genera un plano limpio. Pero el motor real es más ambicioso: convertir los datos espaciales que captura un teléfono en algo estructurado y útil. En eso estamos enfocando Polycam.









