


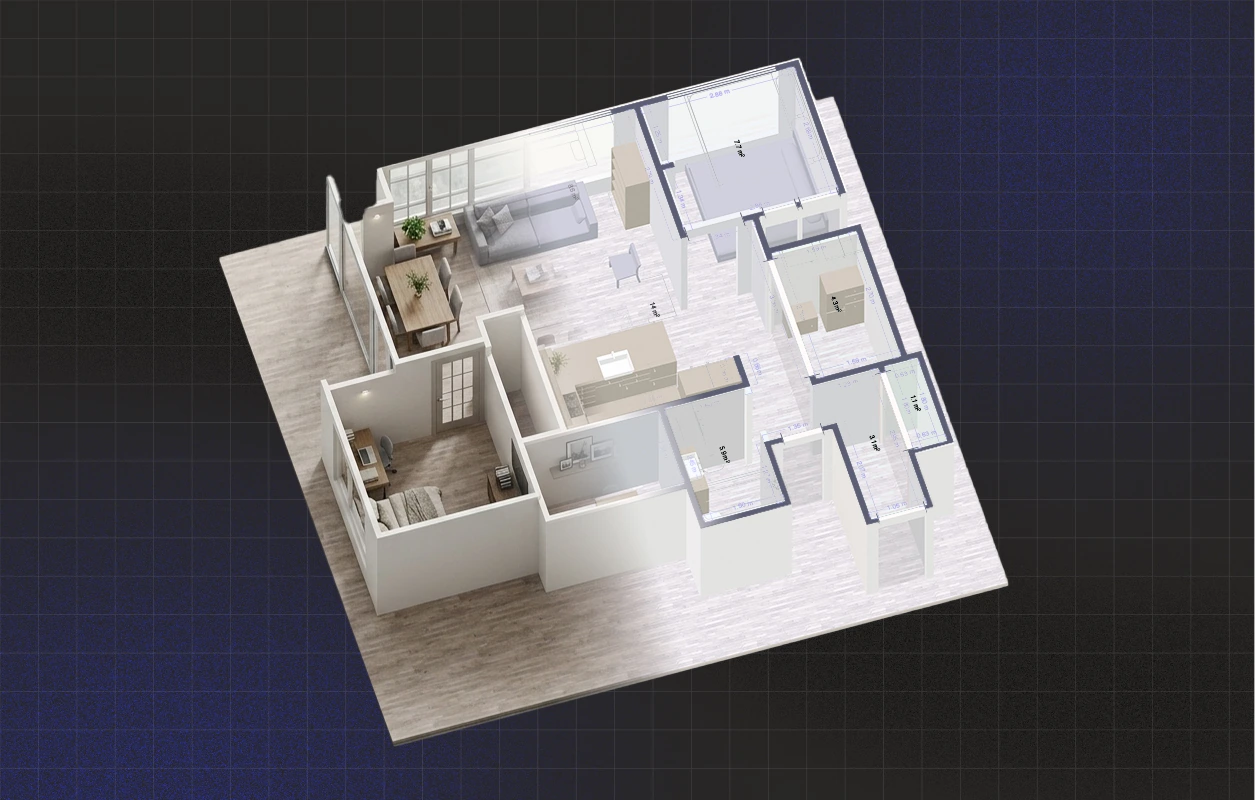
Plongée au cœur des algorithmes qui transforment quelques minutes de déambulation dans un espace en un plan d'étage mesurable et modifiable.
La partie coûteuse de la mesure manuelle d'un espace, c'est le temps. Mètre ruban, papier millimétré, notes minutieuses, puis redessin sur CAO au bureau. Cela demande de la patience et nécessite presque toujours un second passage pour la mesure oubliée.
Avec Polycam, vous parcourez l'espace avec votre téléphone et obtenez un plan d'étage propre, étiqueté et mesurable en quelques minutes. Entre ces deux étapes, il y a une véritable prouesse d'ingénierie. Les capteurs du téléphone nous fournissent une masse de données spatiales brutes : géométrie, couleur et une idée approximative de l'emplacement des murs. Mais cette lecture brute ne constitue pas un plan d'étage. Les murs ne sont pas parfaitement droits et les pièces ne sont ni détectées ni étiquetées. Combler ce fossé, c'est là que réside tout le savoir-faire technique de Polycam.
Étape 1 : Les fondations
Avant que Polycam ne puisse exploiter un scan, il doit savoir où se trouvent les murs. Cette première étape repose sur un outil intégré par Apple dans les iPhones récents, appelé RoomPlan.
Précisons d'abord deux termes. Le LiDAR est le capteur de profondeur intégré à l'iPhone 12 Pro et aux modèles plus récents. Il émet des impulsions lumineuses invisibles et calcule le temps nécessaire à chacune pour revenir. À mesure que vous avancez, le téléphone génère un nuage de points : la pièce est recréée sous la forme d'un nuage dense de minuscules points en 3D.
À lui seul, un nuage de points ne sait pas ce qu'est un mur. RoomPlan soumet ces points à des réseaux de neurones entraînés sur des exemples de pièces, puis fournit une liste approximative de murs, portes, fenêtres, ouvertures et meubles, avec leurs dimensions et emplacements. C'est une première analyse rapide, réalisée sur un équipement déjà entre les mains des utilisateurs — voilà pourquoi nous nous appuyons dessus plutôt que de réinventer la roue.
Vous voulez savoir ce qui se passe si votre téléphone n'a pas de LiDAR ou n'est pas un appareil Apple ? Le plan d'étage sans LiDAR arrive bientôt. Nous développons nos propres réseaux neuronaux pour remplacer le LiDAR et RoomPlan en une seule fois.
Étape 2 : Les étapes de post-traitement par Polycam
Tout ce qui suit est le fruit du travail de notre équipe, conçu pour transformer les données brutes de votre téléphone en un véritable plan d'étage. Il y a six algorithmes qui s'exécutent en séquence.
1. Détection de la couleur des murs
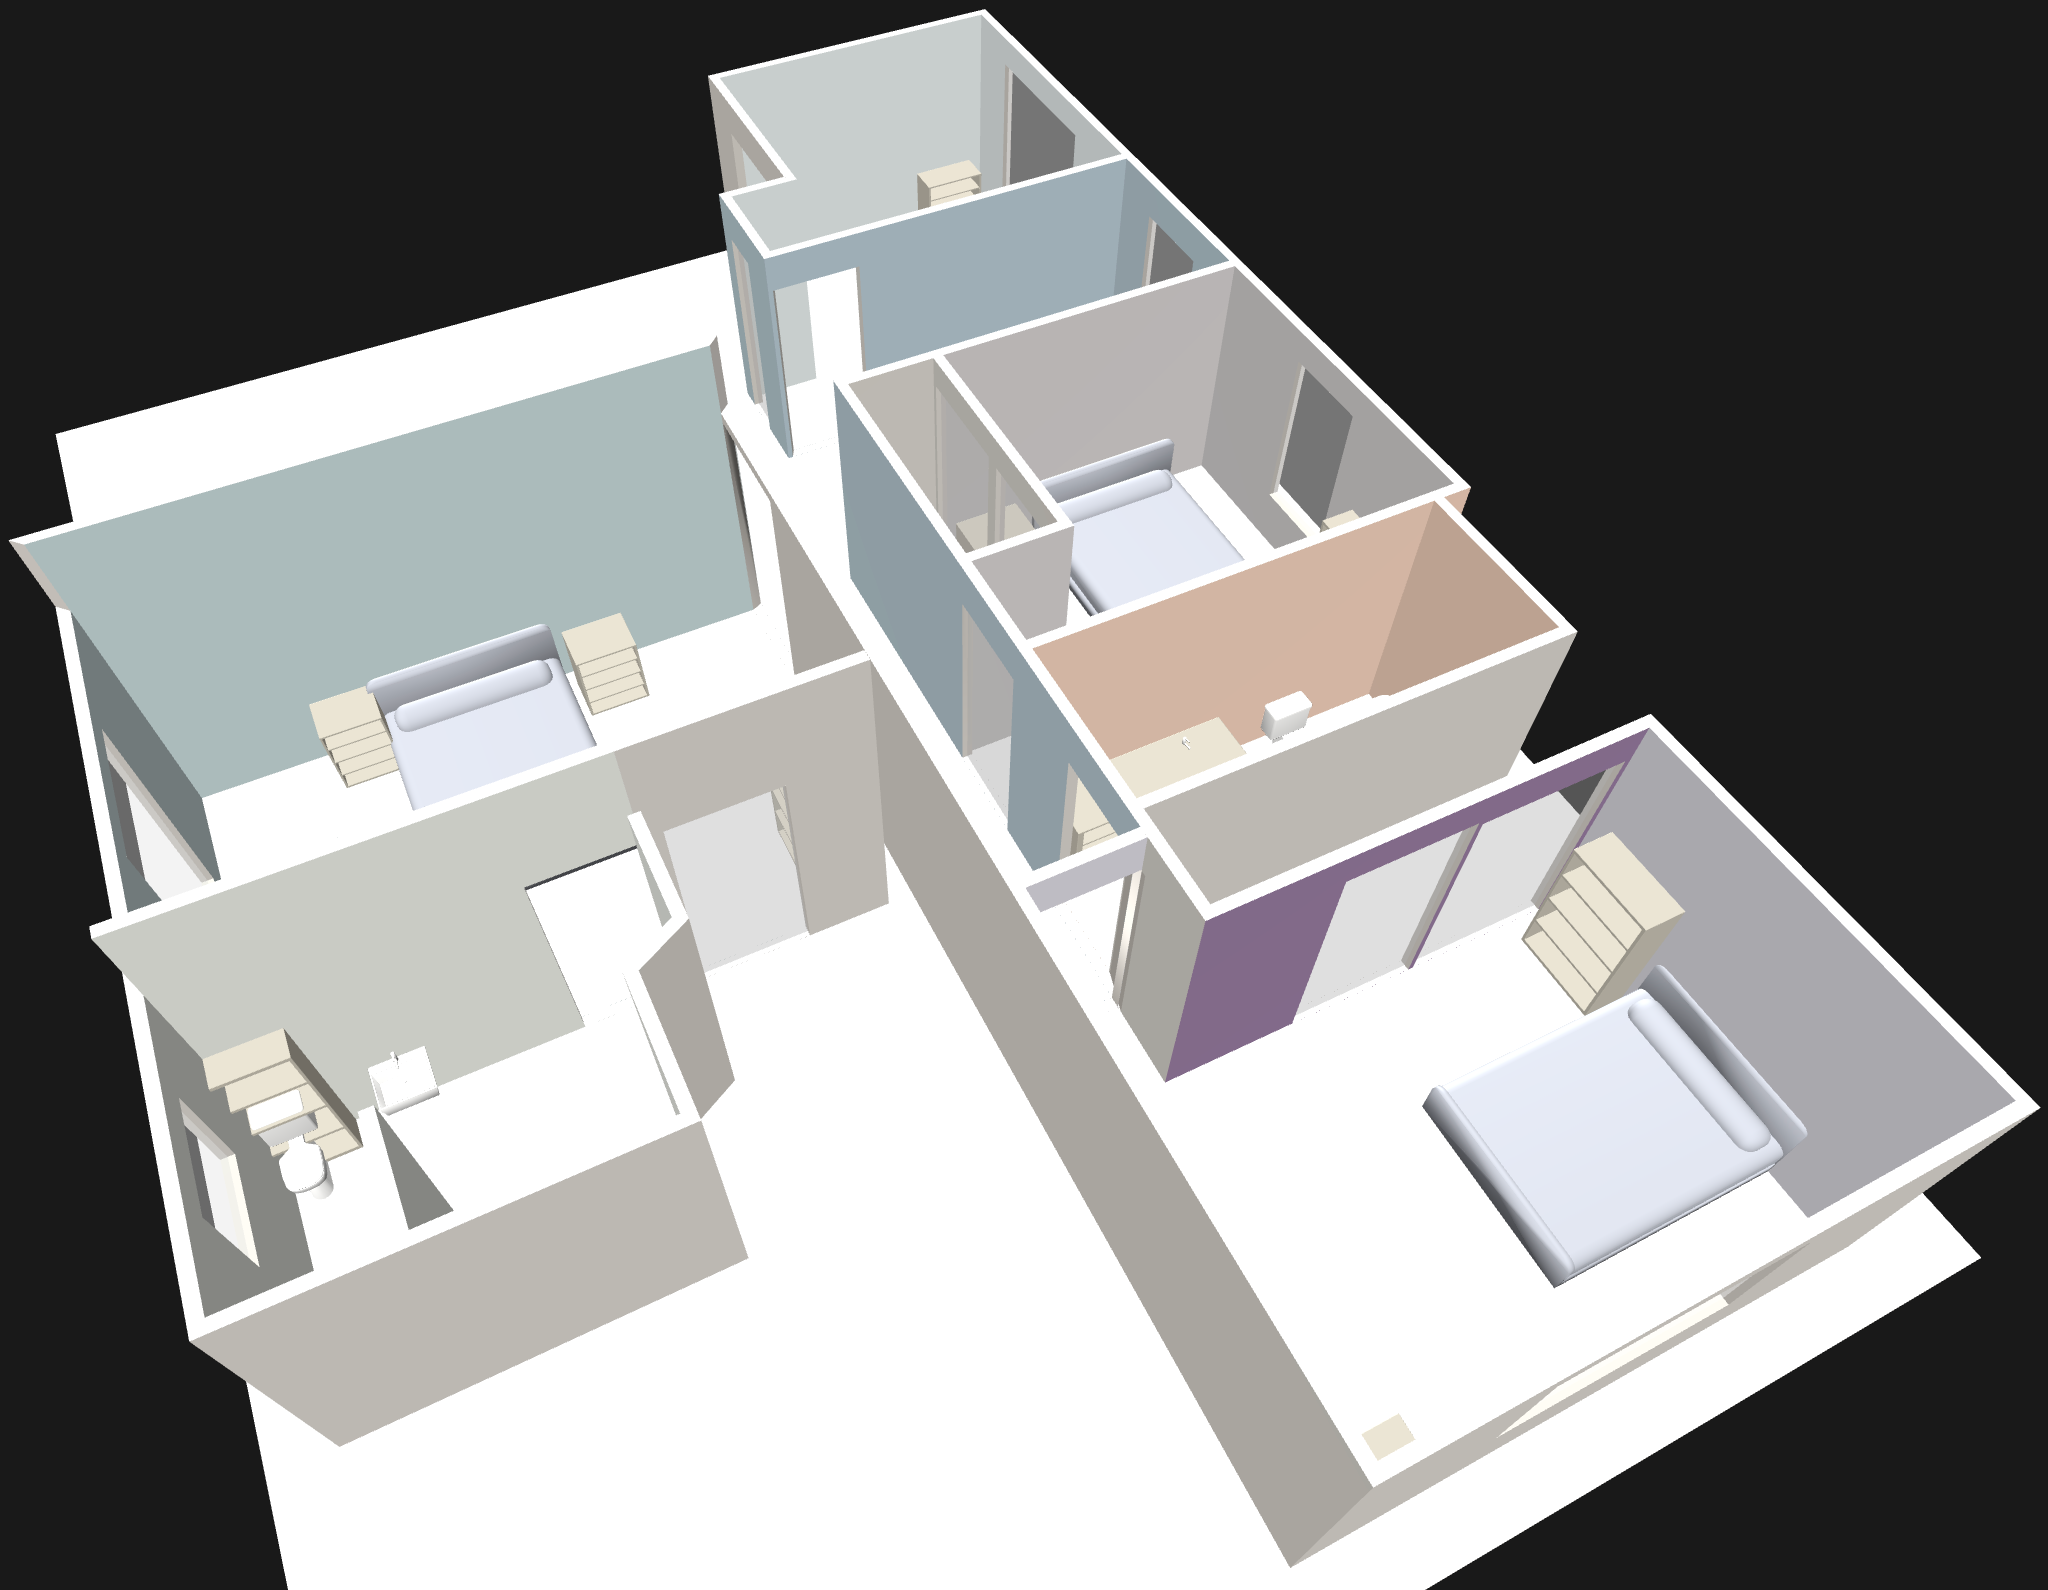
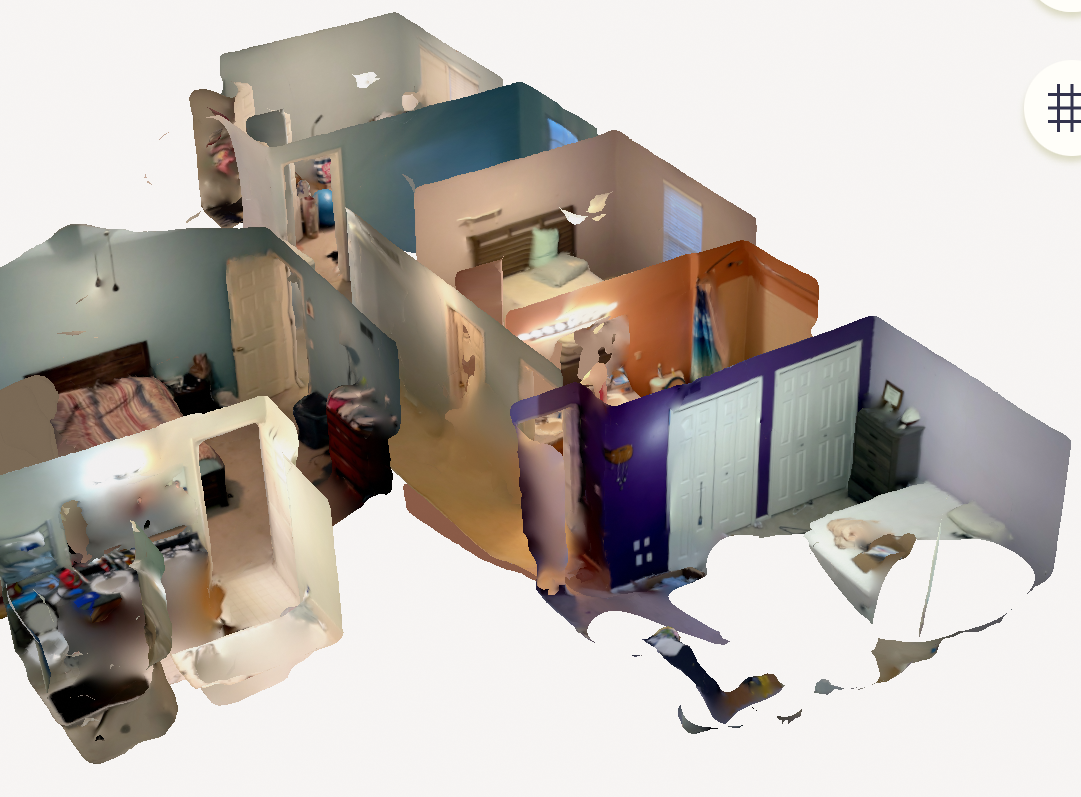
RoomPlan n'identifie pas la couleur des murs, et votre téléphone ajuste automatiquement la balance des blancs sur chaque prise de vue, ce qui modifie les couleurs de manière imprévisible. Nous corrigeons cet effet pour que votre plan reflète fidèlement l'espace réel au lieu d'un simple maillage grisâtre, avec des teintes authentiques qui résistent aux variations d'éclairage.
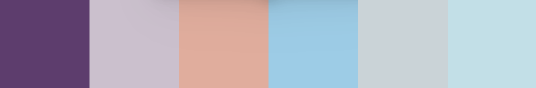
Comment ça marche : Nous utilisons la profondeur, l'angle de la caméra et d'autres données géométriques pour lire une référence de blanc fiable au plafond, puis nous corrigeons chaque mur par rapport à celle-ci. Pendant que vous scannez, votre téléphone capture des photos fixes que nous appelons images clés. Pour chaque mur, nous sélectionnons les photos qui le capturent le mieux, échantillonnons leurs couleurs sur une grille et utilisons le plafond comme référence de "blanc" pour annuler la balance des blancs du téléphone. Nous équilibrons les images pour qu'elles soient cohérentes entre elles, éliminons les échantillons qui sont clairement des ombres ou des reflets plutôt que de la peinture, et faisons la moyenne du reste. Ensuite, nous calibrons par rapport à de vrais nuanciers de peinture pour que le résultat corresponde aux couleurs réelles, et nous l'enregistrons dans le modèle 3D. Chaque mur peut porter une couleur différente de chaque côté, permettant ainsi à la peinture de changer correctement d'une pièce à l'autre.
2. Redressement des murs
Les scans LiDAR dérivent. Des murs parfaitement droits dans la réalité peuvent paraître légèrement tordus, car à mesure que votre téléphone se déplace dans un espace, il effectue des milliers de minuscules mesures et suit constamment sa propre position. Chacune de ces lectures est légèrement imprécise : petites erreurs dans les mesures LiDAR, petites erreurs de suivi, un peu de flou de bougé. Rien de tout cela n'a d'importance isolément. Mais sur un scan complet, ces minuscules erreurs s'accumulent, et un mur qui devrait être parfaitement droit finit par être légèrement courbé. Les bâtiments suivent des règles. La plupart des murs se rencontrent à angle droit et sont parallèles les uns aux autres. L'algorithme trouve l'orientation dominante du bâtiment, fait pivoter l'ensemble du scan pour s'aligner dessus, et remet d'équerre les murs proches de l'horizontale ou de la verticale. Il le fait avec soin, en optimisant les positions des murs pour que le mouvement total du début à la fin soit aussi faible que possible. Les murs réellement inclinés (baies vitrées, ce couloir étrange) sont laissés tels quels, et les objets sont alignés séparément sur des angles nets.

3. Identification et classification des pièces
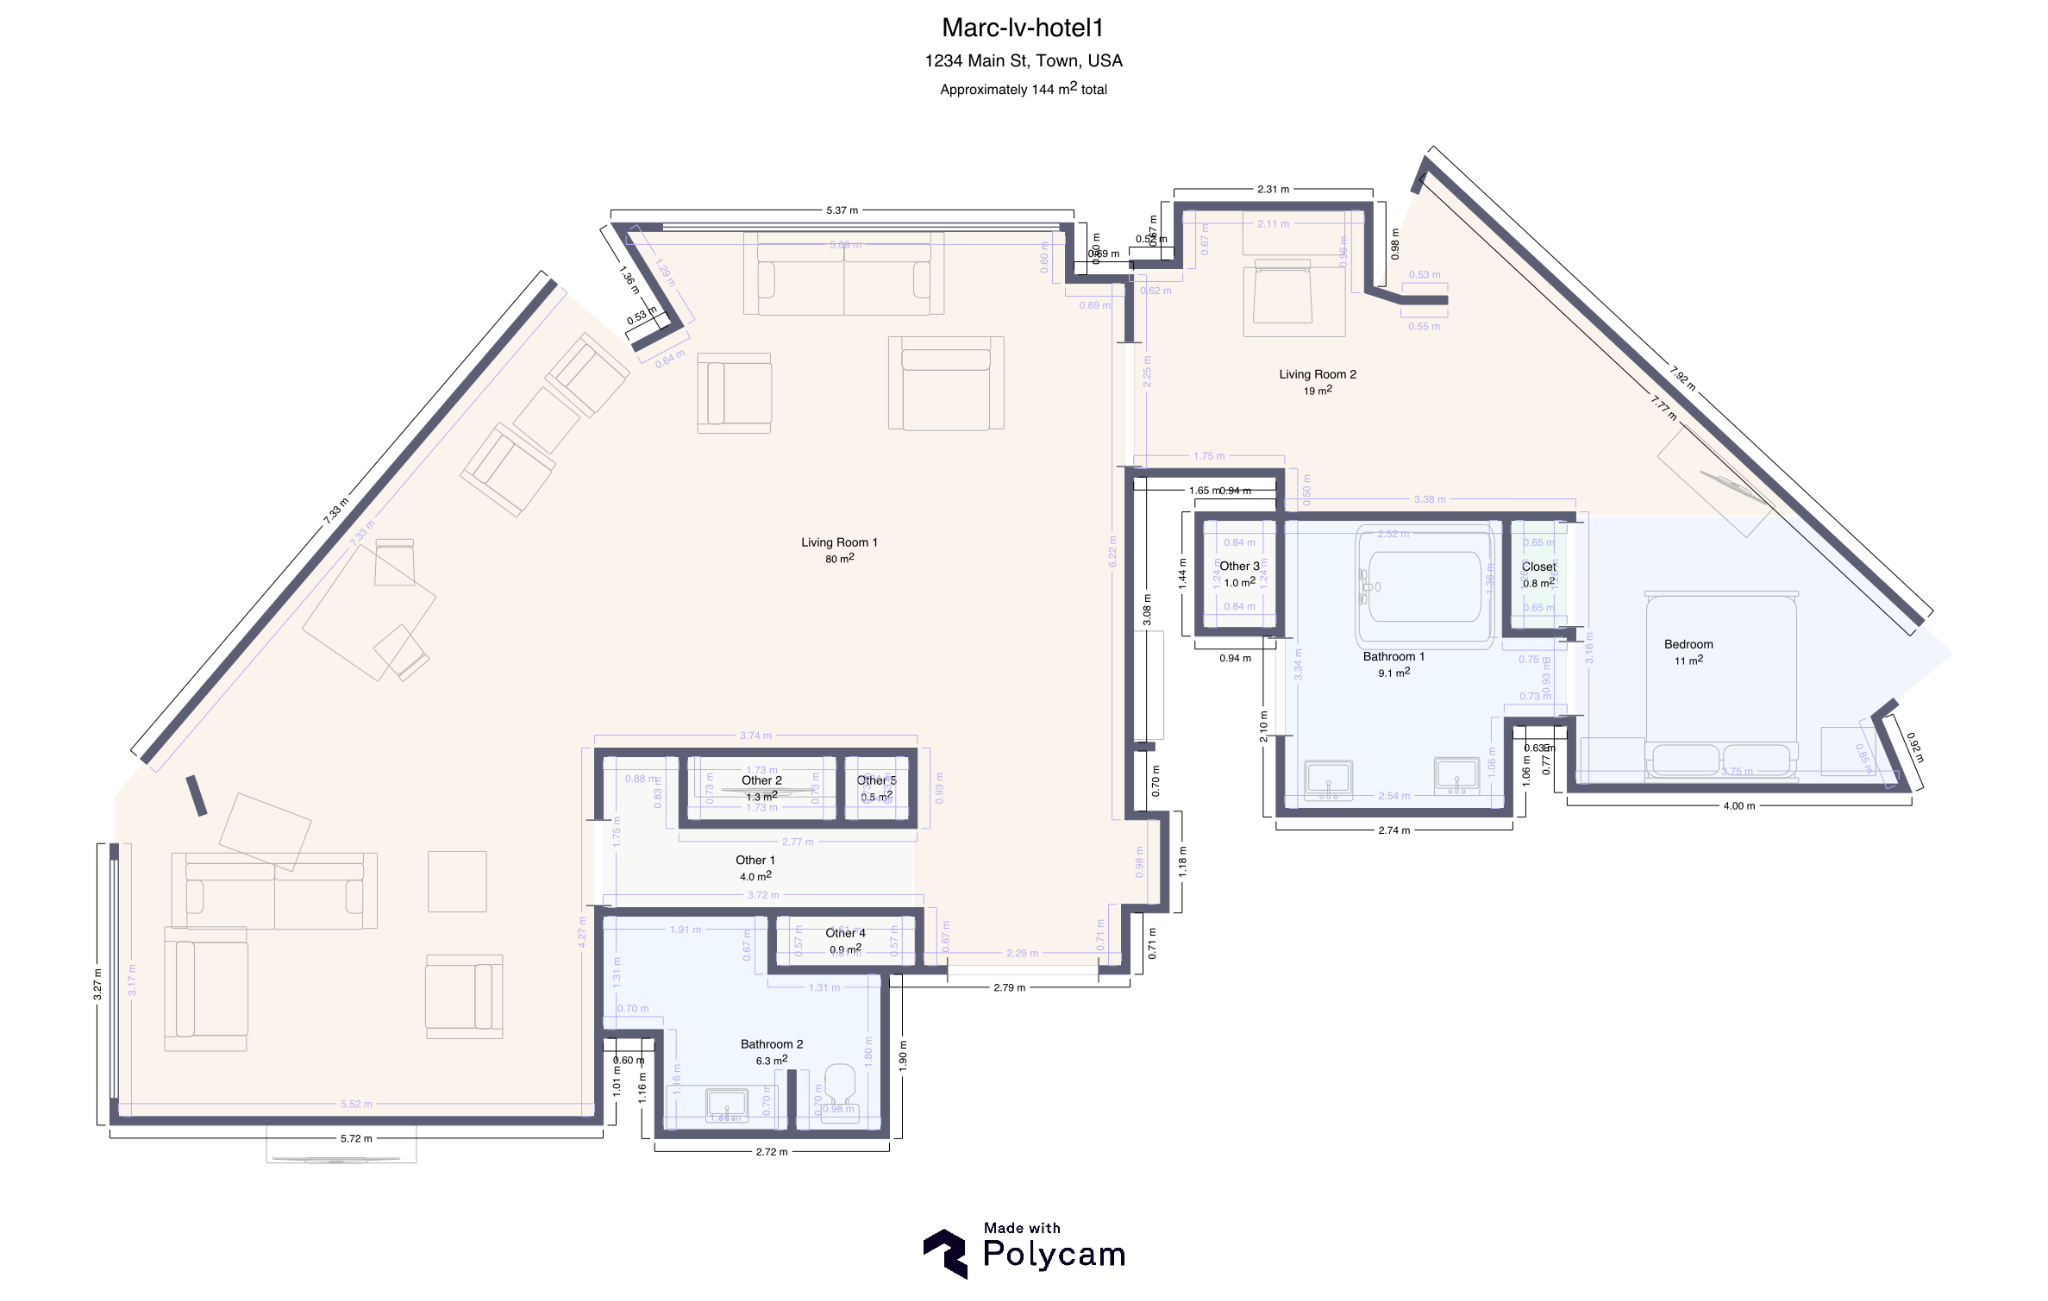
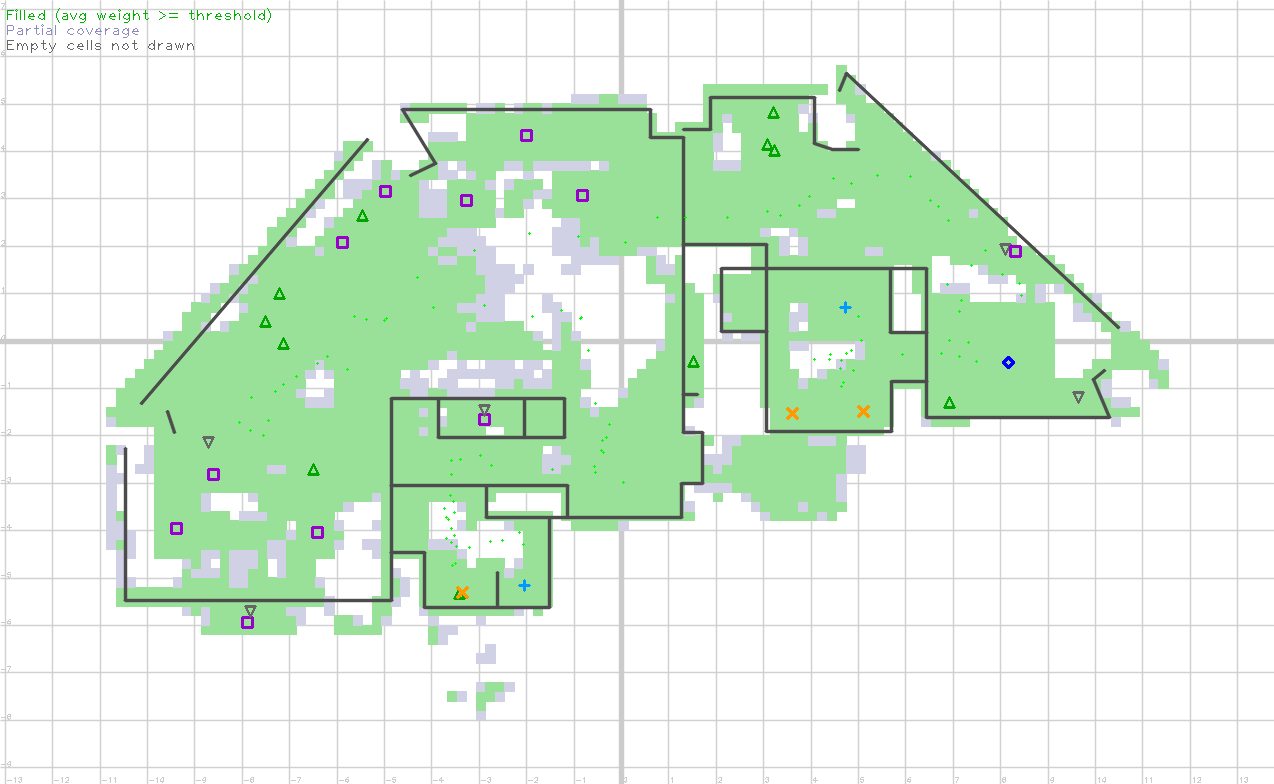
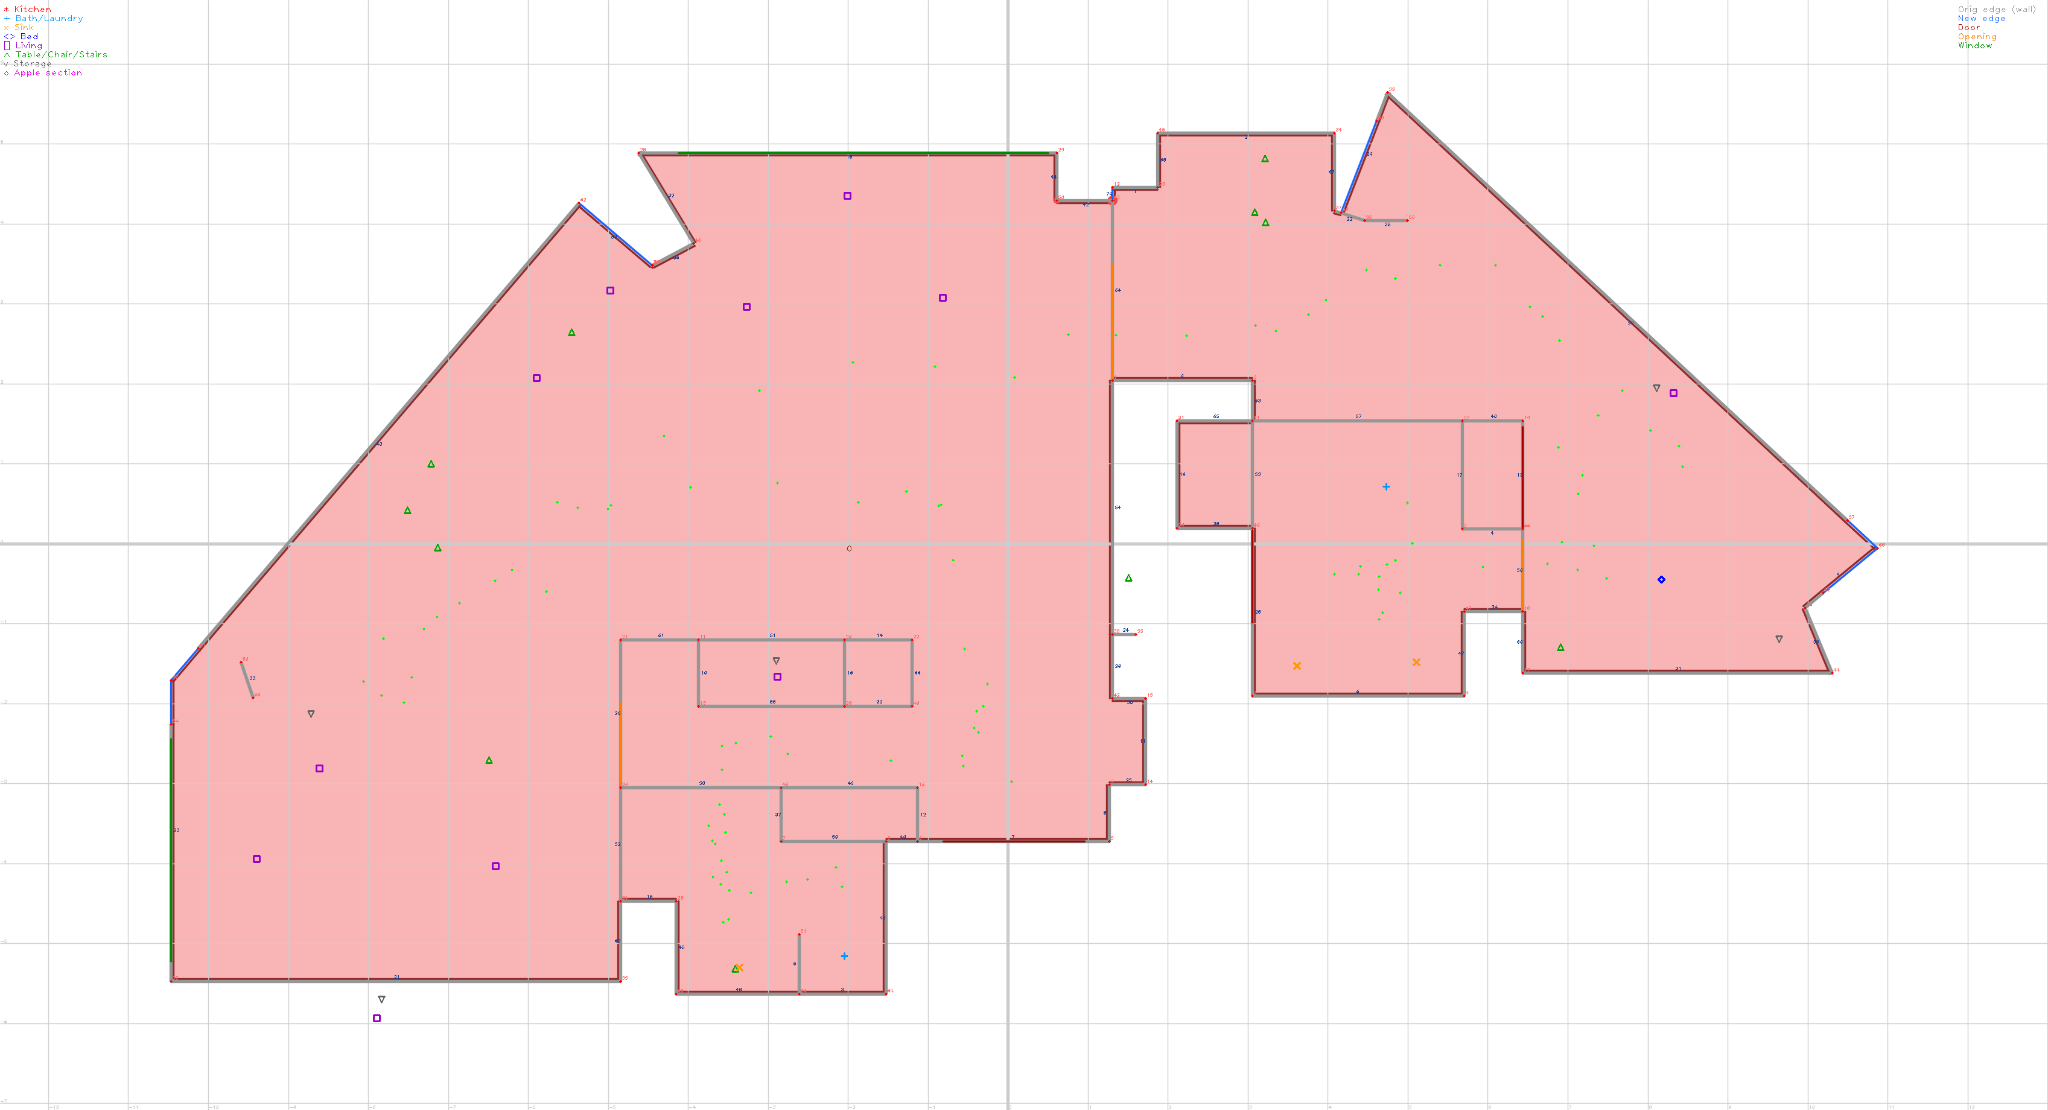
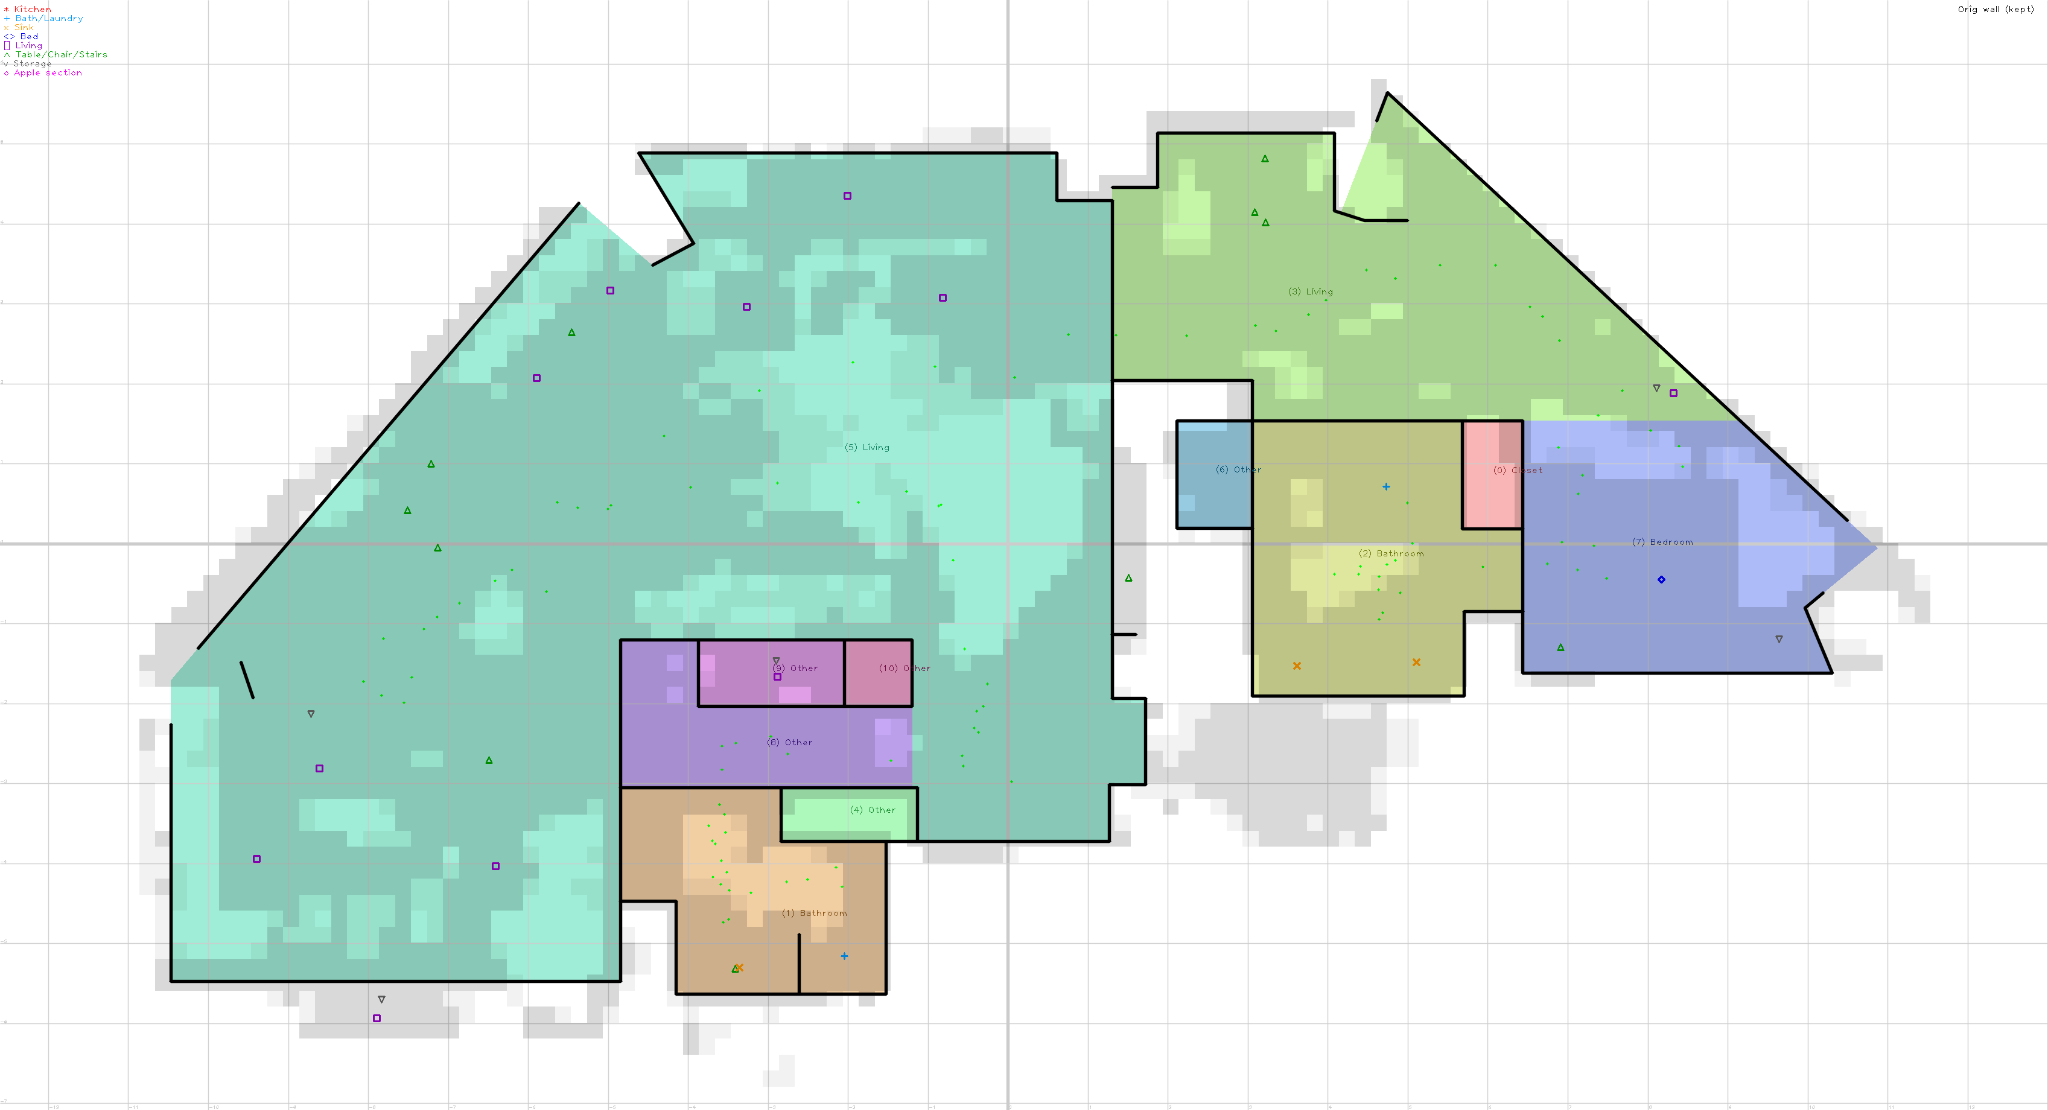
RoomPlan fournit une liste brute de murs, parfois assortie d'indices sur la présence de pièces (sans limites précises). Il ne sait pas où s'arrête la cuisine ni où commence le couloir, et les méthodes existantes étaient trop lentes pour un usage en production. Nous avons donc conçu notre propre solution pour identifier et nommer chaque pièce. C'est ce qui rend un plan d'étage véritablement exploitable et permet toutes les étapes suivantes : calcul des surfaces par pièce, modification pièce par pièce et génération de rapports.
Le fonctionnement en trois phases :
Tout d'abord, établir la structure. Représentez les murs à plat sous forme de vue du dessus : chaque mur devient une arête, et chaque jonction de murs, un sommet. C'est sur ce graphe de connectivité, combiné aux objets et aux positions des images clés du scan, que repose tout le traitement ultérieur.
Première phase : tracer le contour du bâtiment. Imaginez le scan comme un ensemble d'éléments de murs posés au sol, puis visualisez un film plastique venant les envelopper jusqu'à épouser parfaitement les murs extérieurs, dans les moindres recoins. Ce contour définit les limites du bâtiment. Comme un scan réel comporte souvent des imprécisions, nous assemblons généralement plusieurs tracés distincts en un contour net, en comblant les lacunes laissées par la numérisation.
Deuxième phase : délimiter l'espace en pièces. Les pièces entièrement cloisonnées sont traitées en priorité, car toute zone délimitée par des murs forme naturellement une pièce. La tâche se complexifie pour les espaces ouverts, comme une pièce qui se prolonge dans un couloir ou un espace structuré par son mobilier plutôt que par des cloisons. Dans ces cas-là, nous déduisons les limites manquantes à partir des objets et des murs adjacents, et nous éliminons tout volume trop exigu pour constituer une véritable pièce.
Troisième phase : attribuer un nom aux pièces. Chaque pièce reçoit un score selon son aménagement. Les objets orientent le diagnostic vers le type de pièce correspondant : des toilettes indiquent une salle de bains, une cuisinière désigne une cuisine. Hormis les cas particuliers détaillés ci-dessous, le type de pièce obtenant le score le plus élevé est retenu.
Deux éléments peuvent invalider ce choix. Premièrement, les objets discordants : dans le cas rare où une pièce contient des éléments incompatibles, comme une machine à laver à côté d'un four, les votes ne permettent pas de définir une pièce cohérente et nous l'étiquetons « autre ». Deuxièmement, la géométrie : un espace peut obtenir le score le plus élevé en tant que « cuisine », mais sa forme doit être cohérente. Un placard doit être petit (un peu plus grand s'il est attenant à une chambre, c'est acceptable), et un couloir doit avoir une forme de passage, étroit dans sa plus petite dimension et potentiellement plus long dans l'autre. Lorsque la forme contredit l'étiquette, la forme l'emporte.
4. Détection des sols et des plafonds
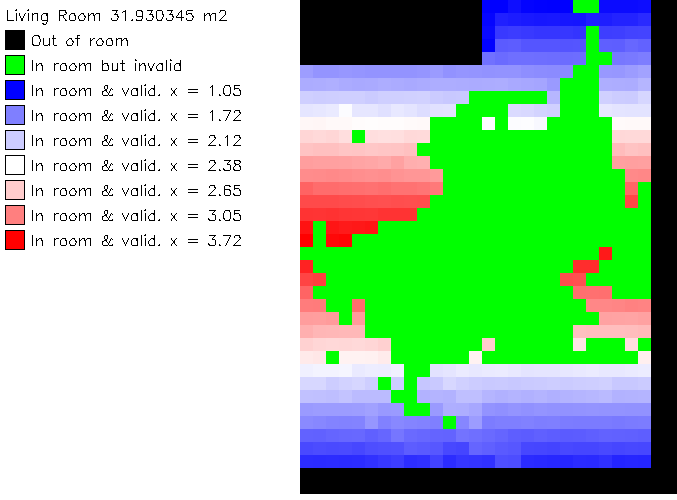
On pourrait facilement supposer qu'un bâtiment possède un sol uniforme sur un seul niveau. Dans la réalité, on rencontre des salons surbaissés, des décrochements, des demi-niveaux et plusieurs étages. Nous calculons chaque hauteur de manière indépendante pour restituer fidèlement les volumes complexes sans les aplatir, chaque pièce restant un élément distinct et modifiable.
Fonctionnement : Nous déterminons d'abord la hauteur du sol de chaque pièce à partir des points LiDAR relevés sur le sol. Nous harmonisons ensuite les pièces adjacentes : celles situées sur un même niveau s'alignent automatiquement sur une hauteur commune, évitant ainsi l'apparition d'une fausse marche entre elles. Une fois le niveau du sol verrouillé, nous y calons la base des meubles, assurant ainsi qu'ils reposent parfaitement sur le plancher sans flotter ni s'y enfoncer.
Les plafonds fonctionnent de manière similaire, avec une nuance. Au lieu d'ajuster une hauteur unique, nous regroupons les points du plafond dans une grille, testons plusieurs formes de plafond possibles et conservons celle qui correspond le mieux aux données. Il s'agit souvent d'un plafond plat. Parfois, il s'agit d'une forme en A, comme un plafond voûté ou un loft en pente.
Une réalité du terrain : les gens ont tendance à bien capturer les sols simplement en scannant normalement, ce qui rend les hauteurs de sol fiables. Les plafonds sont plus difficiles, car les utilisateurs ne regardent pas assez vers le haut, ce qui laisse des lacunes dans les données. Si vous souhaitez un plafond plus précis, inclinez votre téléphone vers le haut de temps en temps pour en capturer de grandes sections au fur et à mesure, mais évitez de le maintenir pointé directement vers le haut.
5. Nettoyage des objets
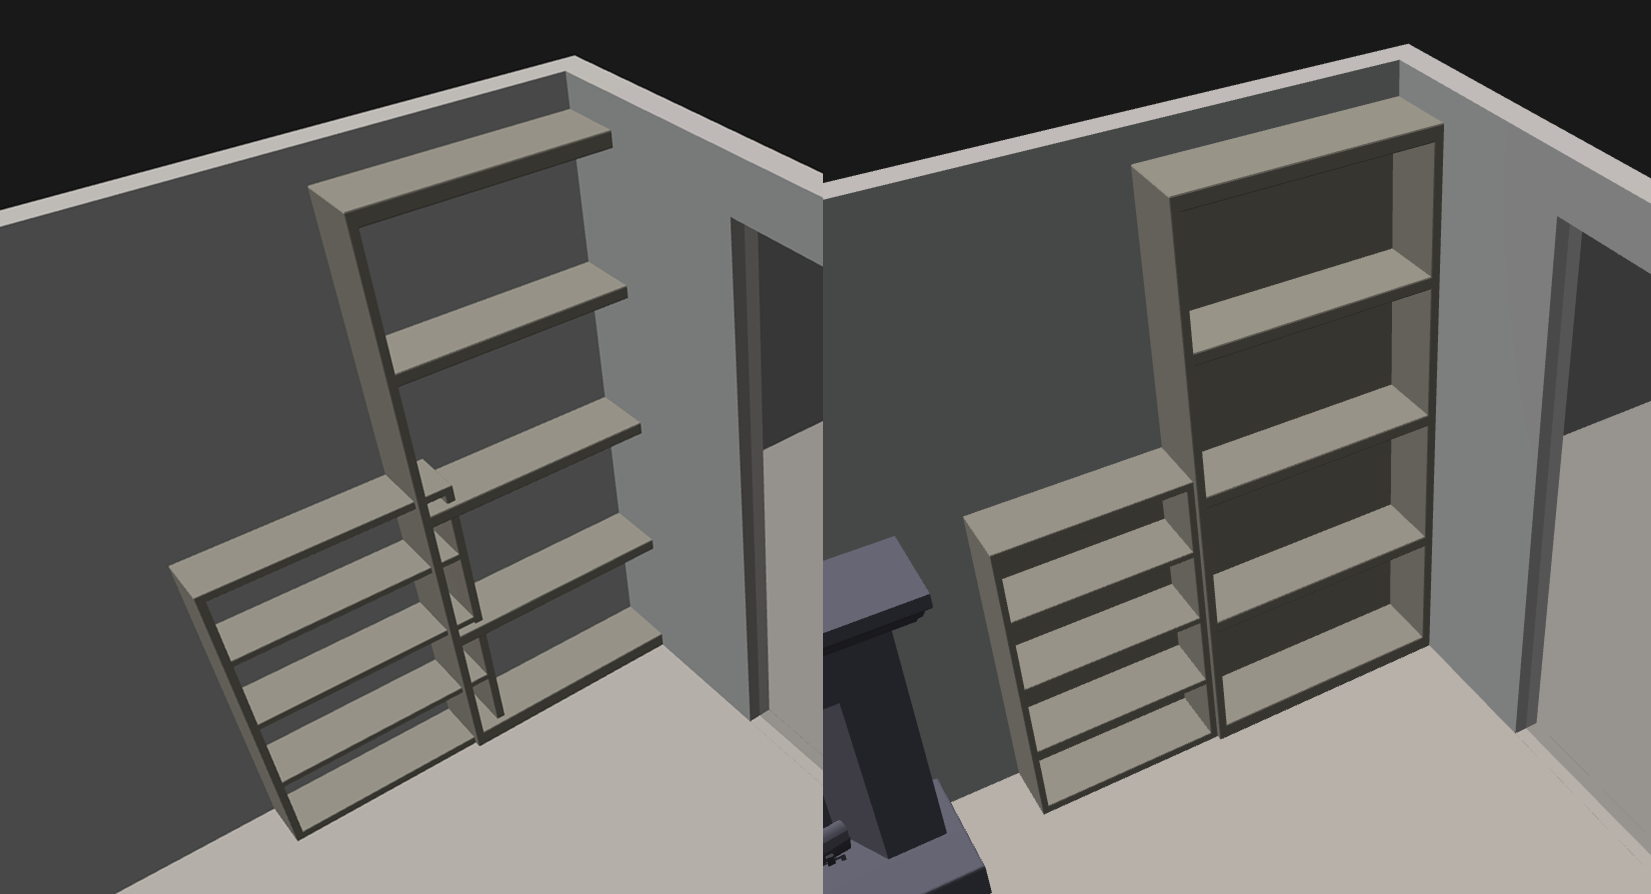
La détection d'objets de RoomPlan est efficace, mais les objets traversent souvent les murs ou se chevauchent. Nous nettoyons ces éléments afin que vos meubles soient placés là où ils se trouvent réellement, et que le plan reflète la pièce réelle plutôt qu'une collision de boîtes.
Nous corrigeons les intersections entre les objets et les murs, en les alignant parfaitement contre la surface lorsqu'ils sont proches, et nous ajustons les objets qui se chevauchent en 3D. Lorsque deux objets se chevauchent, l'un doit céder : les installations fixes et les appareils électroménagers sont prioritaires, tandis que les éléments moins critiques, comme les rangements, sont réduits pour faire de la place. Et lorsque RoomPlan interprète un lave-linge et un sèche-linge côte à côte comme un seul objet compact, nous les séparons en deux, car une buanderie doit ressembler à une buanderie.
6. Localisation et orientation de la boussole
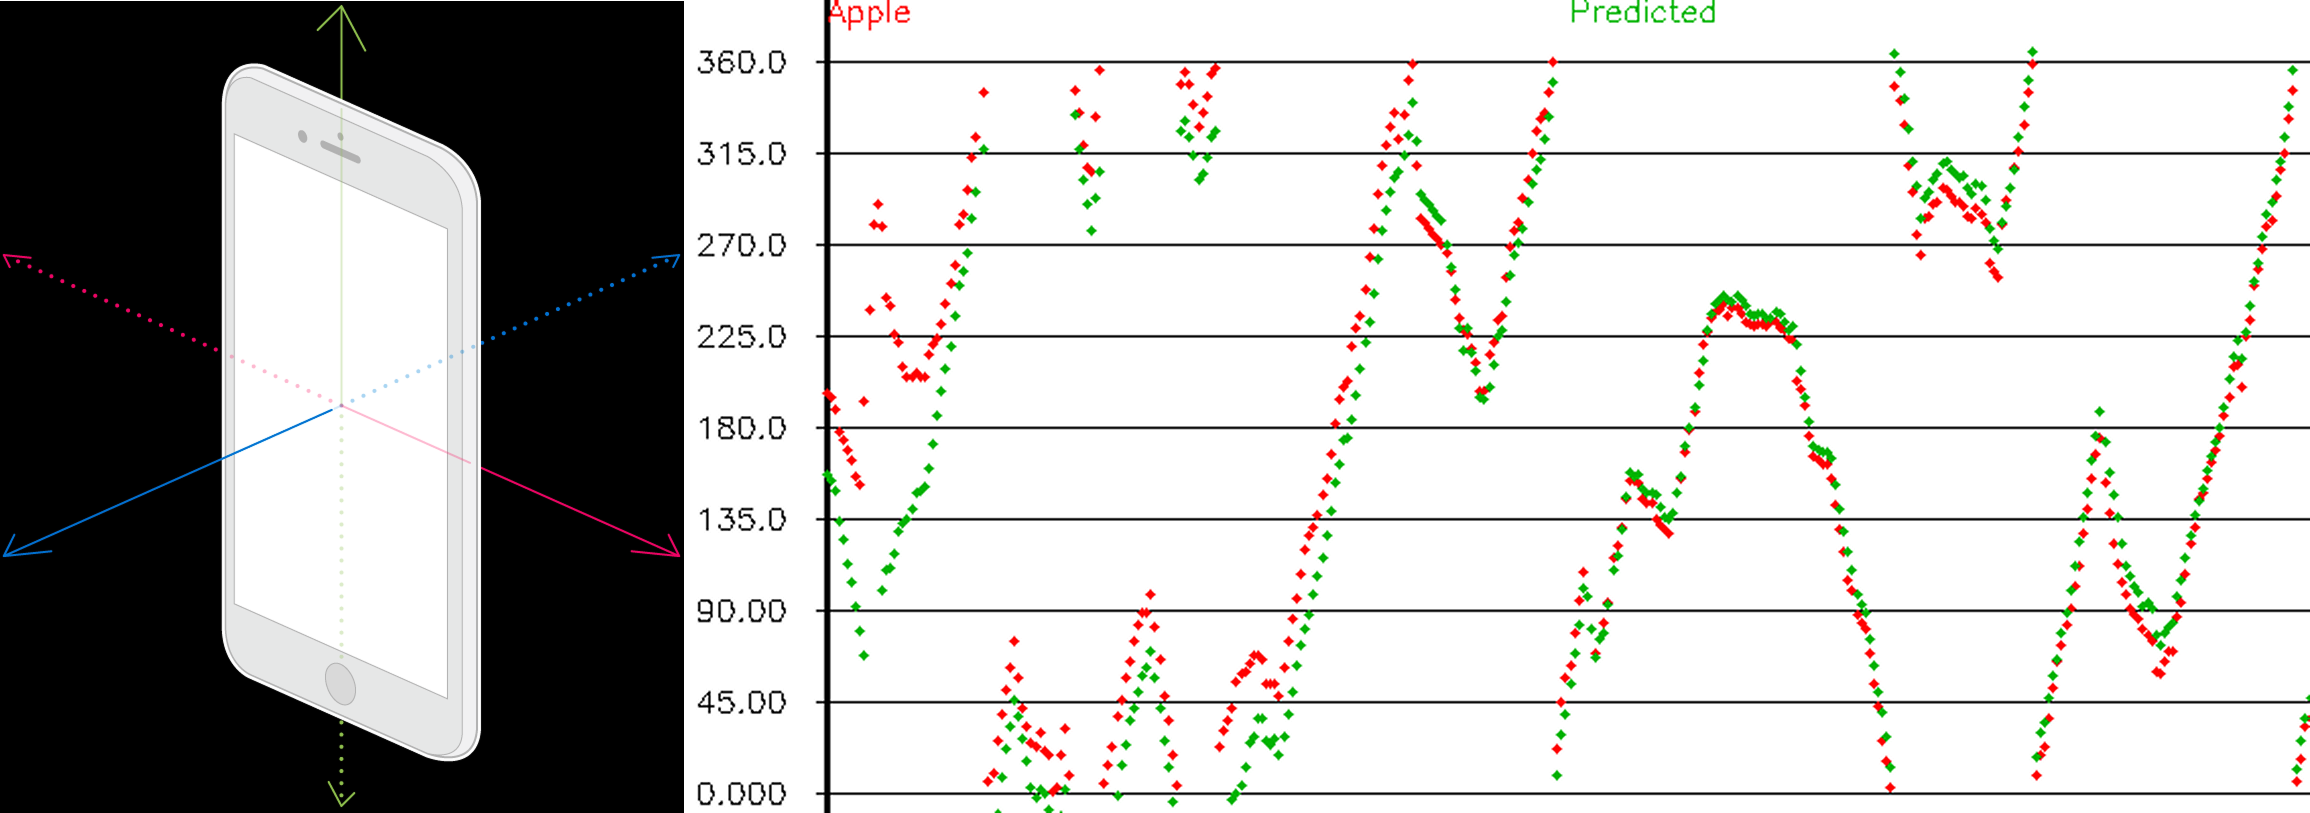
Un plan d'étage sans repère vers le nord devient vite problématique dès qu'il faut le caler sur un plan de masse ou une étude d'ensoleillement. De plus, les données de géolocalisation du téléphone manquent parfois de stabilité : le basculement d'un satellite GPS à un autre en cours de scan peut provoquer de brusques décalages dans la position enregistrée. Nous déterminons le nord géographique afin que votre plan s'aligne immédiatement et avec précision sur tous vos autres documents.
Comment cela fonctionne : Chaque image clé comporte sa propre lecture GPS (latitude, longitude et altitude) ainsi que son orientation à la boussole. Pris isolément, aucun de ces éléments ne suffit. Les points GPS sautent lorsque le téléphone change de satellite, et les orientations sont imprécises. Au lieu de nous fier à une seule lecture, nous traitons l'ensemble comme une optimisation globale : nous faisons correspondre la série de points GPS à l'endroit où le scan estime que vous vous trouviez, nous utilisons les orientations comme signal complémentaire, et nous filtrons les sauts et les valeurs aberrantes pour déterminer la direction avec certitude.
Étape 3 : Exportation
Après ces six étapes, vous disposez d'un modèle propre, prêt à être utilisé. Exportez-le selon vos besoins : en 3D, ou en plan 2D aux formats PNG, PDF, SVG ou DXF pour la CAO, avec en prime des rapports de surface et des fichiers CSV.
Avant l'exportation, l'éditeur de plan d'étage remplit deux fonctions. La première consiste à vérifier notre travail : déplacez les murs en 2D et observez la mise à jour en 3D, ou superposez vos modifications sur le scan original pour confirmer les mesures et corriger les erreurs de l'IA. La seconde consiste à personnaliser le plan : ajoutez ce qui n'est pas encore présent, comme un mur que vous prévoyez de démolir ou une extension dont vous évaluez le coût. Comme tout repose sur un modèle unique, une modification effectuée à un endroit se répercute partout.
Bientôt, vous pourrez également scanner sur Android et sur les iPhones sans LiDAR, permettant à un plus grand nombre d'utilisateurs de pointer leur téléphone vers une pièce et d'obtenir un plan.
Points clés
Ces algorithmes sont complexes pour des raisons qui n'apparaissent pas dans le plan final. Le traitement des couleurs est une cible mouvante, car l'éclairage et l'exposition varient d'une image clé à l'autre. Délimiter les pièces implique de déduire l'emplacement des murs là où le scan ne les a pas captés, sans corrigé pour vérifier. L'orientation de la boussole doit rester fiable même si le téléphone change de satellite en cours de scan. Et tout cela repose sur des scans réalisés en moins de cinq minutes par une personne marchant simplement dans l'espace, sans aucune compétence particulière.
Au final, on obtient un scan réalisé au téléphone qui est propre, étiqueté et mesurable. La capture prend quelques minutes, le traitement qui suit quelques secondes, et tout se déroule directement sur votre appareil. Un plan fini est donc prêt à être remis à un client ou à une équipe presque instantanément. L'innovation ne réside pas dans un algorithme unique, mais dans la combinaison de six d'entre eux pour transformer une simple capture en un plan d'étage exploitable pour la construction.
Aujourd'hui, cela permet de produire un plan d'étage propre. Mais le moteur sous-jacent est bien plus vaste : il s'agit de transformer les données spatiales capturées par un téléphone en informations structurées et utilisables. C'est sur cette base que nous développons Polycam.









